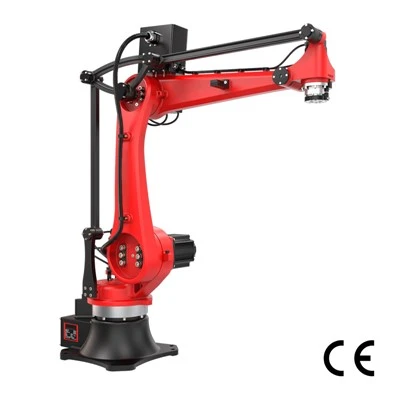
Wählen Sie-und-Roboter in 60 Sekunden aus
A Roboter auswählen-und-platzierenist ein automatisiertes System, das ein Objekt von einem Ort aufnimmt und es entsprechend einer programmierten oder berechneten Reihenfolge an einem anderen ablegt. Vereinfacht ausgedrückt erkennt es den Gegenstand, bestimmt, wo und wie mit ihm umgegangen werden soll, greift ihn, bewegt ihn und gibt ihn an der Zielposition frei.
Kurze Definition:Ein Pick{0}}and-Roboter transportiert wiederholt Teile, Produkte oder Pakete zwischen definierten Standorten in Fertigungs-, Verpackungs- und Logistikabläufen.
Das GrundlegendeRoboter-Pick-and-PlaceDer Arbeitsablauf kann wie folgt zusammengefasst werden:
Erkennen → Planen → Auswählen → Verschieben → Platzieren → Überprüfen

Das System erkennt zunächst das Objekt und seine Position und plant dann die erforderliche Bewegung. Es nimmt das Objekt auf, bewegt es zum Ziel, platziert es und überprüft, ob der Vorgang wie erwartet abgeschlossen wurde, bevor der nächste Zyklus gestartet wird. Dieselbe grundlegende Abfolge tritt bei Aufgaben auf, die vom Bewegen von Komponenten zwischen Produktionsschritten bis zum Laden verpackter Waren oder dem Sortieren von Artikeln in einem Logistikvorgang reichen.
Aber eine echte Pick{0}}und-Lösung ist mehr als nur ein Roboterarm. Das Gesamtsystem vereint mehrere Komponenten, die als eine koordinierte Automatisierungszelle zusammenarbeiten müssen.
Wenn Sie eine Pick{0}}and-Automatisierung planen, informieren Sie sichRBTIC Pick{0}}and-Roboterserieum Konfigurationen und Spezifikationen zu überprüfen.
Was macht ein vollständiges Pick{0}}and-System aus?
Ein Roboter ist nur ein Teil eines GanzenPick{0}}and-System. In der Praxis aRoboterwählen Und Ort Zellevereint sechs Funktionsschichten:Roboterbewegung, Greifen, Erfassen, Steuern, Materialpräsentation und Sicherheit/Integration.
Jede Schicht löst ein anderes Problem. Der Roboterarm muss die Aufgabe erreichen, der Greifer muss das Produkt zuverlässig handhaben, Sensoren müssen erkennen, was passiert, die Steuerung muss die Bewegung koordinieren und umliegende Geräte müssen Produkte auf vorhersehbare Weise präsentieren. Sicherheitssysteme, Schutzvorrichtungen, Schnittstellen und Integration sorgen dann dafür, dass diese Komponenten als eine Produktionszelle funktionieren.
Diese Unterscheidung ist bei der Spezifikation der Ausrüstung wichtig:Roboter ≠ Roboterzelle.Ein leistungsfähiger Roboterarm kann immer noch schlechte Ergebnisse liefern, wenn das Produkt nicht gleichmäßig gegriffen werden kann, unvorhersehbar ankommt oder nicht mit dem Rest der Linie synchronisiert werden kann.

Wählen Und Ort Roboterarm
Derauswählen-und-platzieren Roboterarmbestimmt, ob das System die erforderlichen Pick-and-Place-Positionen physisch erreichen kann, während es die erforderliche Last trägt und die erforderliche Ausrichtung beibehält.
Dabei kommt es auf vier grundlegende Spezifikationen an:Reichweite, Nutzlast, Anzahl der Achsen und Arbeitsraum. Sie hängen zusammen, sind aber nicht austauschbar. Die Reichweite ist die maximale Ausdehnung des Roboters unter definierten Bedingungen; Dies bedeutet nicht, dass jeder Punkt innerhalb dieses Radius gleichermaßen nutzbar ist. Der tatsächliche Arbeitsbereich hängt von den Verbindungsgrenzen, der Montageposition, den Werkzeugen, der umgebenden Ausrüstung und den an jedem Punkt erforderlichen Ausrichtungen ab.
Nutzlast bedeutet auch mehr als Produktgewicht. ARoboterarm auswählen-und-platzierenSie müssen das Produkt sowie den Greifer, Montageteile, Sensoren, Schläuche, Kabel und andere Endarmausrüstung tragen. Ein 2-kg-Produkt mit 4-kg-Werkzeug ist daher keine Anwendung mit 2-kg-Nutzlast. Die Anzahl der Achsen beeinflusst, wie frei der Roboter das Produkt ausrichten kann. Mehr Achsen bieten im Allgemeinen eine größere Flexibilität bei der Positionierung, insbesondere wenn Teile gedreht oder aus verschiedenen Winkeln angefahren werden müssen.
Ende-von-Arm Tooling
DerPick-and-Place-Greiferist die physische Schnittstelle zwischen dem Roboter und dem Produkt, und viele unzuverlässige Kommissionieranwendungen sind eigentlich eher Greifprobleme als Roboterprobleme. Das RichtigeRobotergreiferhängt davon ab, wie das Produkt kontaktiert werden kann, wie gleichmäßig seine Oberfläche und Geometrie ist, wie schnell es gehandhabt werden muss und was passiert, wenn sich die Griffqualität während der Produktion ändert.
|
Greifertyp |
Am besten für |
Wichtige Einschränkung |
Typische Beispiele |
|
Vakuum |
Produkte mit zugänglichen Oberflächen, die eine zuverlässige Abdichtung bilden können |
Die Leistung sinkt bei porösen, rauen, undichten, stark gekrümmten oder instabilen Oberflächen |
Kartons, Trays, Plattenmaterial, verpackte Waren |
|
Mechanisch |
Teile mit wiederholbaren Kanten, Flächen oder Merkmalen, die eingespannt werden können |
Erfordert ausreichenden Zugang und kann empfindliche Produkte markieren, verformen oder beschädigen |
Bearbeitete Teile, Flaschen, Komponenten, starre Verpackungen |
|
Magnetisch |
Ferromagnetische Produkte, die von einer geeigneten Oberfläche aus kontaktiert werden können |
Beschränkt auf kompatible Metalle und erfordert möglicherweise ein Restmagnetismusmanagement |
Stahlrohlinge, Platten, Stanzteile |
|
Sanftes Greifen |
Empfindliche, unregelmäßige oder leicht verformbare Produkte |
Griffkraft, Geschwindigkeit, Haltbarkeit und Geometriebereich können eingeschränkter sein |
Lebensmittel, flexible Verpackungen, empfindliche Komponenten |
Vakuumgreifen verdeutlicht, warum die Anwendungsanpassung wichtig ist. Ein Saugnapf mag geeignet erscheinen, weil ein Produkt eine große flache Oberfläche hat, aber Porosität, Oberflächenrauheit, Leckagepfade, Formstabilität, Kontamination und Produktverformung können eine zuverlässige Vakuumdichtung verhindern. Ein Karton aus porösem Karton kann sich beispielsweise ganz anders verhalten als eine versiegelte Kunststoffschale.
Mechanische Greifer bieten einen formschlüssigen Kontakt, sind jedoch auf zugängliche Greiffunktionen und eine entsprechende Klemmkraft angewiesen. Zu wenig Kraft führt zum Abrutschen; Zu viel davon kann das Produkt zerdrücken, markieren oder verformen. Magnetisches Greifen kann für geeignete Stahlteile äußerst einfach sein, nicht-Nichteisenmaterialien können jedoch nicht verarbeitet werden und es kann zu Prozessproblemen hinsichtlich des Restmagnetismus kommen. Weiche Greifer können sich an unregelmäßige oder zerbrechliche Objekte anpassen, müssen jedoch dennoch auf Zyklusrate, Nutzlast, Verschleiß und Wiederholbarkeitsanforderungen überprüft werden.
Die richtige Frage lautet daher nicht „Welcher Greifer ist der Beste?“ Aber"Welche Greifmethode bleibt bei der tatsächlichen Variation dieses Produkts zuverlässig?“
Sehen und Fühlen
A auswählen und platzieren Roboter-Vision-Systemteilt der Automatisierung mit, wo sich ein Objekt befindet und bei Bedarf, wie es ausgerichtet ist. Andere Sensoren können dem System mitteilen, was passiert, wenn der Roboter physisch mit diesem Objekt interagiert.
Bei einfachen Anwendungen2D-Visionkann sichtbare Merkmale in der Bildebene lokalisieren und liefert typischerweise x-y-Positions- und Rotationsinformationen. Dies ist nützlich, wenn Produkte in Position oder Ausrichtung variieren, ihre relevante Geometrie jedoch aus einer Kameraansicht identifiziert werden kann.3D-VisionFügt Tiefen- oder Höheninformationen hinzu. Dies ist nützlich, wenn das System Unterschiede in der Höhe, der Oberflächenform, der Stapelung oder einer weniger strukturierten Produktpräsentation verstehen muss.
Die Kraftmessung löst ein anderes Problem. Das Sehen liefert vor allem Informationen über Standort und Orientierung; Die Kraft- oder Drehmomenterfassung liefert Rückmeldung über Kontakt und Interaktion. Dadurch kann das System erkennen, ob ein Bauteil richtig sitzt, ob die Kontaktkraft innerhalb der Grenzen liegt oder ob sich der Einsteckwiderstand verändert hat.
Nicht jede Anwendung braucht Vision. Teile, die in präzisen, wiederholbaren Vorrichtungen gehalten werden, verfügen möglicherweise bereits über ausreichend bekannte Positionen, damit der Roboter von festen Koordinaten aus arbeiten kann.
Steuerungs- und Bewegungsplanung
DerRobotersteuerungwandelt Zielpositionen und Sensorinformationen in koordinierte Bewegungen zwischen den Aufnahme- und Platzierungspunkten um.
Für jeden Zyklus muss das System möglicherweise die Zielkoordinaten, die erforderliche Werkzeugausrichtung, die Flugbahn zwischen Punkten sowie die zulässige Geschwindigkeit und Beschleunigung bestimmen. Der Weg muss außerdem Gelenkgrenzen, umgebende Geräte und mögliche Kollisionszonen berücksichtigen. Bei Anwendungen mit beweglichen{2}}Linien kann die Bewegungsplanung zusätzlich die Förderbandverfolgung umfassen, sodass der Roboter ein Produkt abfangen kann, ohne das Förderband anzuhalten. Aus diesem Grund ist die Broschürengeschwindigkeit allein ein schlechter Indikator für die tatsächliche Zykluszeit. Ein Roboter kann möglicherweise sehr hohe Spitzengeschwindigkeiten erreichen, aber der Produktionszyklus umfasst Beschleunigung, Verzögerung, Orientierungsänderungen, Annäherungs- und Rückzugsbewegungen, Greifzeit, Freigabezeit und alle erforderlichen Ausweichbewegungen rund um Werkzeuge oder Geräte.
Aus diesem Grund sollte die Zykluszeitsimulation den gesamten Pfad auswerten und nicht nur die maximal angegebene Geschwindigkeit des Roboters.
Förderer, Vorrichtungen und vorgelagerte Ausrüstung
Der Roboter kann nur das auswählen, was ihm das Produktionssystem präsentiert. In vielen Anwendungen bestimmen Förderbänder, Vorrichtungen, Zuführungen, Vereinzelungsgeräte, Indexierungsmechanismen, Puffer und vorgelagerte Steuerungen, ob der Roboter Produkte in einer Form erhält, die er konsistent verarbeiten kann.
Berücksichtigen Sie den Förderabstand. Wenn Produkte mit vorhersehbaren Lücken und Ausrichtungen ankommen, kann der Roboter eine wiederholbare Sequenz ausführen. Wenn sich diese Lücken ständig ändern, sich Produkte überlappen oder die Ausrichtung zufällig ist, müssen die Steuerung und das Bildverarbeitungssystem ein viel schwierigeres Problem lösen. Irgendwann ist nicht mehr die Robotergeschwindigkeit der limitierende Faktor, sondern die Qualität der Produktpräsentation. Durch die Vereinzelung werden Produkte getrennt, sodass sie einzeln identifiziert und kommissioniert werden können. Vorrichtungen erzeugen bekannte Positionen und Ausrichtungen. Durch die Indexierung werden vorhersehbare Stopp- oder Transferpunkte festgelegt. Durch die Pufferung werden kurzfristige Unterschiede zwischen Upstream- und Downstream-Prozessraten ausgeglichen. Durch die Synchronisierung wird dann sichergestellt, dass Roboter, Förderband, Zuführeinrichtung und nachgeschaltete Geräte Produkte austauschen, ohne dass sie sich gegenseitig immer wieder aushungern oder blockieren.
Ein häufiger Integrationsfehler besteht darin, zuerst den Roboter zu kaufen und erst später die Produktpräsentation zu entwerfen. Ein schneller Roboter kompensiert weder eine Zuführung, die eine instabile Ausrichtung erzeugt, einen Förderer, der eine unkontrollierte Ansammlung erzeugt, noch eine vorgeschaltete Maschine, die Produkte in unvorhersehbaren Schüben freigibt.
Die eigentliche Designfrage lautet also nicht einfach: „Wie schnell kann sich der Roboter bewegen?“ Es lautet: „Kann das Gesamtsystem kontinuierlich kommissionierbare Produkte in der Geschwindigkeit präsentieren, die der Roboter benötigt?“
Wie der Pick-and-Zyklus tatsächlich funktioniert
A Auswahl-und-ZyklusVon außen sieht es einfach aus, aber jeder Schritt hängt von einem anderen Maß an Produktsicherheit, Sensorik, mechanischer Steuerung und Synchronisierung ab.
Stellen Sie sich einen flexiblen Beutel vor, der sich durch eine Verpackungslinie bewegt. Der Roboter muss zunächst wissen, wo sich der Beutel befindet, seine Ausrichtung bestimmen, einen nutzbaren Greifpunkt auswählen, ihn sichern, ihn bewegen, ohne die Kontrolle zu verlieren, und ihn schließlich innerhalb der vom nachgelagerten Prozess geforderten Toleranz platzieren.
|
Schritt |
Schritttitel |
Kernaufgabe |
Notiz |
|
Schritt 1 |
Suchen Sie das Produkt |
Bestimmen Sie, wo Zielprodukte zur Kommissionierung erscheinen |
Verlassen Sie sich nicht ausschließlich auf die Geschwindigkeit des Roboters; Die Vorhersagbarkeit der Produktzufuhr ist der größte Engpass. |
|
Schritt 2 |
Berechnen Sie die Ausrichtung und den Griffpunkt |
Wandeln Sie Sichterkennungsdaten in eine realisierbare Pick-Pose um |
Objekterkennung ≠ nutzbarer Pickpunkt; Das System benötigt eine mechanische -bewusste Griffpunktberechnung-. |
|
Schritt 3 |
Wählen |
Der Roboter fährt zur berechneten Pose, kontaktiert das Werkstück, aktiviert den Greifer und überprüft den Halt vor der Abfahrt |
Die Aktivierung des Greifers ist nicht gleichbedeutend mit einer erfolgreichen Auswahl. Die Transferbewegung darf erst nach einer zuverlässigen Griffbestätigung beginnen. |
|
Schritt 4 |
Bewegen und verfolgen |
Führen Sie eine Transferbahn aus und bewältigen Sie dynamische, sich bewegende Ziele |
Der vollständige reale Zyklus umfasst Erkennungslatenz, Annäherung, Beschleunigung-Verzögerung, Greifen, Tracking, Orientierungsänderung, Sicherheitsbewegungen, Absinken, Loslassen und Rückfahrt. |
|
Schritt 5 |
Platzieren und überprüfen |
Liefern Sie das Produkt in die nachgelagerte-akzeptable Pose und Ausrichtung, geben Sie das Teil frei und führen Sie die Überprüfung durch |
Die Platzierung wird erst nach erfolgreicher Überprüfung abgeschlossen, nicht nach Freigabe des Greifers. |
Das KomplettePick-and-Place-Zykluskann daher wie folgt betrachtet werden:
Suchen → Pose berechnen → Annähern → Griff → Auswahl bestätigen → Verschieben/Verfolgen → Platzieren → Überprüfen
Welchen Robotertyp sollten Sie wählen?
Es gibt keinen allgemein besten Roboter dafürPick{0}}and-Automatisierung. Die richtige Architektur hängt davon ab, wie die Anwendung Geschwindigkeit, Nutzlast, Reichweite, Ausrichtung, Stellfläche und Flexibilität in Einklang bringt. Ein Roboter, der für die extrem schnelle Handhabung leichter Produkte optimiert ist, ist möglicherweise eine schlechte Wahl für eine Aufgabe, die eine komplexe Teiledrehung erfordert. Ebenso benötigt eine Anwendung mit einfacher linearer Bewegung möglicherweise nicht die Flexibilität eines sechsachsigen Arms.
Die sinnvolle Frage lautet daher nicht: „Welcher Roboter ist der Beste?“ Aber„Welche Roboterarchitektur entspricht den Einschränkungen dieses Pick-{0}}und-Place-Zyklus?“
Delta-Roboter
A Delta-Pick-and-Place-Robotereignet sich hervorragend, wenn die Kommissioniergeschwindigkeit wichtiger ist als Nutzlastkapazität oder Ausrichtungsflexibilität. Seine leichte Parallelarmstruktur ist für sehr schnelle, sich wiederholende Bewegungen ausgelegt, üblicherweise aus einer Überkopfposition über einem Förderband. Dadurch eignen sich Delta-Roboter besonders gut für Verpackung, Lebensmittelhandhabung, Sortierung und andere Anwendungen, bei denen viele leichte Produkte mit hoher Geschwindigkeit erkannt und transportiert werden müssen.
Denken Sie an einzeln verpackte Produkte, die kontinuierlich auf einem Förderband ankommen. Ein Vision-System identifiziert jedes Produkt, die Förderbandverfolgung aktualisiert seine Position und der Delta-Roboter überführt akzeptable Artikel schnell in Schalen oder Pakete, ohne die Linie anzuhalten. Dies ist die Art von Aufgabe, bei der die Geschwindigkeit der Architektur einen echten Vorteil bieten kann.
SCARA-Roboter
A SCARA Pick-and-Place-Roboterist oft vorzuziehen, wenn die Anwendung eine schnelle, wiederholbare Bewegung über einen kompakten horizontalen Arbeitsbereich ohne die volle Ausrichtungsfreiheit eines sechsachsigen Roboters erfordert. Es ist besonders effektiv für Montage-, Einfügungs-, Komponententransfer- und Maschinenladeaufgaben, bei denen die meiste Bewegung in der horizontalen Ebene mit kontrollierter vertikaler Bewegung am Aufnahme- oder Platzierungspunkt erfolgt.
Beispielsweise könnte eine Zelle zur Montage von Kleinteilen-elektronische oder mechanische Komponenten aus Fächern aufnehmen und sie an festen Stellen auf einer Baugruppe platzieren. Der Roboter kann sich schnell zwischen den Positionen bewegen und benötigt dabei relativ wenig Stellfläche im Prozess.
6-Achsen-Gelenkroboter
A 6-Achsen-Pick-and-Place-Roboter, oder Gelenkroboter, ist am nützlichsten, wenn die Anwendung weitgehende Freiheit hinsichtlich der Position und Ausrichtung erfordert. Sechs unabhängig gesteuerte Achsen ermöglichen es dem Roboter, sich Produkten aus verschiedenen Richtungen zu nähern, sie während des Transfers zu drehen, um Geräte herum zu greifen und sie in Ausrichtungen zu platzieren, die für einfachere Architekturen möglicherweise schwierig sind. Daher kommt es häufig bei der Maschinenbeschickung, gemischten Handhabungsaufgaben, komplexen Montagearbeiten und Zellen vor, in denen ein Roboter mehrere verschiedene Vorgänge ausführt.
Die Sechs-Achsen-Architektur ist dann am sinnvollsten, wenn Orientierung und Flexibilität bei der Herangehensweise echte Prozessanforderungen sind und nicht nur wünschenswerte Spezifikationen auf dem Papier.
Kollaborativer Roboter
A kollaborativer Pick-and-Place-Roboteroder Cobot können sinnvoll sein, wenn Flexibilität, einfachere Umverteilung, menschliche Interaktion oder eine Produktion mit geringerem -Volumen/hohem-Mix wichtiger sind als das Erreichen der höchstmöglichen Kommissionierrate.
Beispielsweise kann ein Hersteller, der häufige Produktvarianten herstellt, einen Cobot einsetzen, um Teile zwischen Vorrichtungen zu transportieren oder einen Bediener bei sich wiederholenden Handhabungen zu unterstützen. Die Zelle lässt sich möglicherweise einfacher neu konfigurieren als ein hochoptimiertes Hochgeschwindigkeitsautomatisierungssystem, was die Architektur dort attraktiv macht, wo sich die Produktionsanforderungen regelmäßig ändern.
Vergleichstabelle der Robotertypen
|
Robotertyp |
Geschwindigkeit |
Nutzlast |
Erreichen |
Orientierungsflexibilität |
Fußabdruck |
Typische Anwendung |
|
Delta |
Extrem schnelles, wiederholtes Kommissionieren |
Am besten geeignet für leichtere Produkte |
Konzentrierter Arbeitsbereich unter dem Roboter |
Begrenzt auf moderat, konfigurationsabhängig- |
Durch die Überkopfinstallation kann Leitungsplatz eingespart werden |
Leichte Lebensmittelverpackungen werden von einem laufenden Förderband in Tabletts kommissioniert |
|
SCARA |
Schnelle ebene Bewegung |
Eignet sich allgemein für kleine und mittlere Handhabungsaufgaben |
Kompakter horizontaler Arbeitsbereich |
Gut um die vertikale Achse, begrenzt für komplexe 3D-Ausrichtung |
Kompakt |
Entnehmen von Kleinteilen aus Tabletts zum Zusammenbauen oder Einlegen |
|
6-Achsen-Gelenk |
Schnelle, aber komplexe Pfade können die effektive Taktrate reduzieren |
Verfügbar für einen sehr breiten Nutzlastbereich |
Flexible 3D-Reichweite um den Roboter herum |
Exzellent |
Kleine Basis, erfordert jedoch Freiraum für einen größeren 3D-Arbeitsbereich |
Eine Komponente auswählen, neu ausrichten und dann in eine Maschinenvorrichtung laden |
|
Kollaborativ |
Wird normalerweise eher wegen der Flexibilität als wegen des maximalen Durchsatzes ausgewählt |
Normalerweise leicht bis mittel, modellabhängig- |
Flexible Gelenkreichweite |
Hoch |
Oft kompakt und leicht umsetzbar |
Teileübertragung mit hohem-Mix in einem Arbeitsbereich, der mit Bedienern geteilt wird |
Normalerweise sind drei Kompromisse-am wichtigsten.
Erste,Geschwindigkeit und Flexibilität ziehen das Design in verschiedene Richtungen. Ein Delta-Roboter beherrscht tausende sich stark wiederholende Bewegungen, während ein Sechs-{1}Achsen-Roboter auf etwas Einfachheit verzichtet und weitaus größere Freiheiten bei der Annäherung und Ausrichtung erhält. Wenn Sie für Flexibilität bezahlen, die die Anwendung nie nutzt, verbessert sich die Zelle nur selten.
Zweite,Der Arbeitsraum ist wichtiger als die nominale Reichweite. Ein Roboter kann zwar technisch gesehen zwei erforderliche Punkte erreichen, aber dennoch nicht in der Lage sein, sich mit der erforderlichen Werkzeugausrichtung oder ohne Beeinträchtigung von Förderbändern, Schutzvorrichtungen, Vorrichtungen oder anderen Maschinen zwischen ihnen zu bewegen.
Drittens sollte die Roboterauswahl darauf basierenden kompletten Zyklus und nicht das Datenblatt des Roboters. Produktpräsentation, Greifzeit, Erfassung, Flugbahn, Förderbandverfolgung, Platzierungstoleranz, Überprüfung und nachgelagerte Synchronisierung können alle den tatsächlichen Durchsatz bestimmen.
Die beste Architektur ist daher diejenige, die den erforderlichen Zyklus mit ausreichendem Spielraum ausführt-ohne zusätzliche Geschwindigkeit, Reichweite, Artikulation oder Komplexität hinzuzufügen, die der Prozess nicht benötigt.
Fazit: Die Auswahl des richtigen Pick{0}}and-Roboters beginnt mit der Anwendung
A Roboter auswählen-und-platzierenkann eine einfache Aufgabe ausführen-ein Objekt von einem Ort an einen anderen bewegen-aber ein zuverlässiges Pick{2}}und-System hängt von viel mehr als dem Roboterarm selbst ab. Greifen, Erfassen, Produktpräsentation, Bewegungsplanung, Sicherheit und Integration beeinflussen alle, ob die gesamte Zelle den erforderlichen Zyklus konsistent erreichen kann. Die Roboterauswahl sollte daher bei der Anwendung und nicht bei einem bestimmten Robotermodell beginnen. Definieren Sie Produktgewicht und -geometrie, erforderliche Reichweite und Ausrichtung, Zielzykluszeit, Platzierungstoleranz, Produktpräsentation, Greifmethode und Sensoranforderungen, bevor Sie Roboterarchitekturen vergleichen.
Delta-Roboter sind oft eine gute Wahl für die sehr schnelle Handhabung leichter Produkte, während SCARA-Roboter für kompakte planare Montage- und Transferaufgaben geeignet sind. Kartesische Roboter können große rechteckige Arbeitsbereiche effizient abdecken, und sechs{1}Achsenroboter bieten mehr Freiheit, wenn komplexe Positionierung und Ausrichtung erforderlich sind. Kollaborative Roboter können dort geeignet sein, wo Flexibilität, Umverteilung oder Interaktion mit Menschen wichtiger sind als maximaler Durchsatz.
Die endgültige Entscheidung sollte auf der Leistung des gesamten Pick-{0}}und-Place-Zyklus- basieren und nicht isoliert auf der Nutzlast, der Reichweite oder der maximalen Robotergeschwindigkeit. Ein gut-abgestimmtes System ist eines, das das reale Produkt unter tatsächlichen Produktionsbedingungen mit ausreichendem Leistungsspielraum wiederholt auswählen, bewegen, platzieren und überprüfen kann.

Sind Sie bereit, Roboter-Pick-and-Place zu implementieren?
Unabhängig davon, ob Sie Ihre End-of-Line-Automatisierung aufrüsten oder nach einem zuverlässigen Lieferanten für Pick-and-Place-Roboter suchen, wenden Sie sich an RBTIC, um kostenlose maßgeschneiderte Pick-and-Place-Lösungen und Layout-Designs zu erhalten oder eine Werksbesichtigung zu buchen.