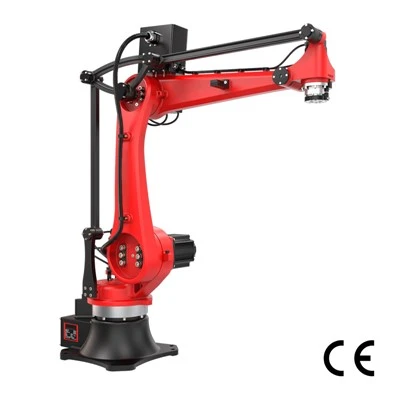
A wählen Und Roboter platzierensollte nicht allein aus Nutzlast und Reichweite ausgewählt werden. Ein technisch realisierbares System hängt davon ab, ob der Roboter die gesamte Last tragen, jede erforderliche Pose erreichen, den gesamten Zyklus mit der Zielgeschwindigkeit abschließen, die Bewegung innerhalb der Prozesstoleranz wiederholen, die erforderlichen Ausrichtungen bewältigen, die Art und Weise, wie Produkte ankommen, bewältigen und in der Produktionsumgebung zuverlässig arbeiten kann.
Diese sieben Spezifikationen bilden einen praktischen Ausgangspunkt für eine Ausschreibung.
Wenn Sie eine Pick{0}}and-Automatisierung planen, informieren Sie sichRBTIC Pick{0}}and-Roboterserieum Konfigurationen und Spezifikationen zu überprüfen.

Nutzlast des Pick-and-Place-Roboters: Berechnen Sie die Gesamtlast
Die erste Frage ist einfach:welches Gewicht muss das habenwählen Und Ort Roboter tatsächlich während des Zyklus tragen?
Die erforderliche Nutzlast ist nicht nur das Produktgewicht. Es kann Folgendes umfassen:Produkt + Greifer + Adapter/Werkzeug + Sensoren + relevante Kabel oder angeschlossene Hardware
Beispielsweise handelt es sich bei einem 3-kg-Produkt, das mit 2-kg-Endarmwerkzeugen gehandhabt wird, nicht um eine 3-kg-Nutzlastanwendung. Der Roboter trägt bereits etwa 5 kg, bevor alle anderen am Handgelenk montierten Komponenten berücksichtigt werden.
Auch die Nutzlast muss zusammen mit der Roboterhaltung und der Werkzeuggeometrie berücksichtigt werden. Ein langes oder gekröpftes Werkzeug kann andere mechanische Anforderungen stellen als eine kompakte Last mit der gleichen Masse.
Geben Sie bei der Erstellung einer Angebotsanfrage das Produktgewicht getrennt vom geschätzten EOAT-Gewicht an. Geben Sie nicht einfach das schwerste Produkt an und gehen Sie davon aus, dass die Zahl die Roboteranforderung darstellt.

Roboterreichweite und Arbeitsbereich: Überprüfen Sie den nutzbaren Arbeitsbereich
RoboterreichweiteUndArbeitsumfeld des Robotersverschiedene Dinge beschreiben.
Die maximale Reichweite ist die weiteste Distanz, die der Roboter unter bestimmten Bedingungen theoretisch zurücklegen kann. Der Arbeitsbereich ist der dreidimensionale Bereich, in dem der Roboter tatsächlich nützliche Bewegungen ausführen kann.
Diese Unterscheidung ist wichtig, da ein Punkt innerhalb der angegebenen maximalen Reichweite liegen kann, während er bei der erforderlichen Werkzeugausrichtung immer noch schwierig oder gar nicht zu verwenden ist. Der tatsächliche Arbeitsbereich hängt von den Positionen der Pick-and-Place-Punkte, dem Montageort des Roboters, den erforderlichen Annäherungswinkeln, den Greiferabmessungen, den Gelenkgrenzen, den Schutzvorrichtungen, den Förderbändern, Vorrichtungen, Maschinen und anderen Geräten ab.
Eine nützliche Zellenlayoutprüfung-ist daher:
Roboterbasis → Auswahlpunkt → Transferpfad → Platzierungspunkt → erforderliche Werkzeugausrichtung
Alle diese Bedingungen müssen in den nutzbaren Arbeitsbereich passen und nicht nur in einen Kreis, der durch maximale Reichweite definiert ist.
Ein Zellenlayout in der Draufsicht-mit realen Geräteabmessungen ist für eine frühzeitige Auswahl oft nützlicher als die Reichweitenzahl allein.

Zykluszeit und Durchsatz von Pick-and-Place-Robotern
Die entscheidende Frage lautet nicht: „Wie schnell ist der Roboter?“ Es ist„Wie schnell muss die Fertigstellung erfolgen?“wählen Und Ort Zelle funktionieren?"
Eine nützliche erste Schätzung ist:Erforderliche Zykluszeit ≈ verfügbare Produktionszeit ÷ erforderliche Picks
Angenommen, eine Linie muss in 60 Minuten verfügbarer Produktionszeit 1.200 Kommissionierungen durchführen:3.600 Sekunden ÷ 1.200 Picks=3 Sekunden pro erforderlichem Pick
Dieses 3-Sekunden-Ziel gilt für den gesamten Betriebsablauf und nicht nur für die Bewegung des Roboters zwischen zwei Punkten. Der reale Zyklus kann Produkterkennung, Bildverarbeitung, Annäherungsbewegung, Greiferschließen oder Vakuumerzeugung, Aufnahmebestätigung, Roboterfahrt, Ausrichtungsänderungen, Förderbandsynchronisierung, Platzierung, Greiferfreigabe, Überprüfung und Rückbewegung umfassen. Die Berechnung kann anspruchsvoller werden, wenn für ein fertiges Produkt mehrere Roboteraufnahmen erforderlich sind. Ein Verpackungsvorgang, der 20 Kartons pro Minute produziert, mag mittelmäßig erscheinen, aber wenn jeder Karton sechs einzelne Platzierungen erfordert, muss der Roboter 120 erfolgreiche Picks pro Minute durchführen.
Aus diesem Grund sollte die maximale Geschwindigkeit des Herstellers niemals direkt in den erwarteten Produktionsdurchsatz umgewandelt werden. Die maximale Gelenkgeschwindigkeit, die maximale lineare Geschwindigkeit oder ein Benchmark-Zyklus stellen nicht Ihre vollständige Anwendung dar.
Definieren Sie für die Qualifizierung das ErforderlichePicks pro Minute, Produkte pro Minute, Picks pro fertiger Einheit, Wegstrecken und größere Prozessverzögerungen. Bewerten Sie dann den gesamten modellierten Zyklus.
Roboter-Wiederholgenauigkeit vs. Genauigkeit für Pick-and-Place
GenauigkeitUndWiederholbarkeitsind verwandt, haben aber nicht die gleiche Spezifikation.
Genauigkeitbeschreibt, wie genau der Pick-and-Place-Roboter eine vorgegebene absolute Position erreichen kann.Wiederholbarkeitbeschreibt, wie konsistent der Roboter über wiederholte Zyklen in die gleiche Position zurückkehren kann.
Viele Pick-and-Place-Anwendungen hängen stark von der Wiederholgenauigkeit ab. Wenn sich ein Produkt immer in einer präzisen Vorrichtung befindet und dem Roboter die richtigen Aufnahme- und Platzierungspunkte beigebracht werden, kann die konsequente Rückkehr zu denselben Punkten wichtiger sein als die absolute Positionierung relativ zu einem externen Koordinatensystem.
Das bedeutet jedoch nicht, dass die Genauigkeit immer ignoriert werden kann.
Die tatsächlichen Anforderungen hängen davon ab, wie sich das Produkt befindet, wie der Roboter kalibriert ist, ob die Zielposition durch optisches Sehen korrigiert wird, wie die Vorrichtungen referenziert werden und wie viel Positionstoleranz der nachgelagerte Prozess zulässt. Ein Packvorgang für lose Kartons kann wesentlich mehr Abweichungen tolerieren als das Einfügen einer Komponente in eine eng zusammenpassende Baugruppe. Beschaffungsteams vergleichen manchmal die Genauigkeitsspezifikation eines Roboters mit der Wiederholbarkeitsspezifikation eines anderen Roboters, als ob sie die gleiche Leistung beschreiben würden. Das tun sie nicht.
Die richtige Frage ist:Welche Positionsabweichungen kann der tatsächliche Prozess tolerieren und welche Spezifikation steuert das Ergebnis?

Wie viele Achsen benötigt ein Pick-and-Place-Roboter?
Mehr Achsen machen einen Roboter nicht automatisch besser. Zusätzliche Achsen bieten mehr Freiheit bei der Steuerung der Produktposition und -ausrichtung. Sie können es dem Roboter ermöglichen, sich aus verschiedenen Richtungen zu nähern, ein Produkt während des Transfers zu drehen oder sich um Geräte herumzubewegen, die einen direkten Weg blockieren. Diese Flexibilität kann auch zu zusätzlicher Programmierung, Pfad-planung und Integrationskomplexität führen.
Stellen Sie vor der Auswahl einer Architektur drei praktische Fragen:
Muss das Produkt umgedreht oder grundlegend neu ausgerichtet werden?
Tut daswählen Und Ort Roboter müssen sich um Hindernisse herum bewegen?
Unterscheidet sich die erforderliche Ausrichtung am Platzierungspunkt von der Ausrichtung am Auswahlpunkt?
Wenn die Antwort auf alle drei Fragen „Nein“ lautet, kann eine einfachere Architektur die Aufgabe möglicherweise effektiv erfüllen. Wenn mehrere ja sind, können zusätzliche Achsen notwendig sein.
Die Achsenanzahl sollte daher der erforderlichen Bewegung folgen und nicht zu einer Spezifikation zur Maximierung werden.
Produktpräsentation und ihr Einfluss auf die Roboterauswahl
Die Produktpräsentation ist einer der stärksten Prädiktoren für die Komplexität von Pick-and-Place-Systemen.
Aus Sicht der Auswahl kann es als Fortschritt betrachtet werden:
Feste Vorrichtung → Taktförderer → Beweglicher Förderer → Randomisierte Einzelschicht → Zufallsbehälter
|
Fütterungsdimension |
Beschreibung |
|
Feste Vorrichtung |
Auf der ersten Ebene wird die Produktposition mechanisch definiert. Der Roboter kann möglicherweise fest eingelernte Koordinaten mit minimaler Erfassung verwenden. |
|
Taktförderer |
Ein getaktetes Förderband führt zu Zeit- und Positionsschwankungen, das Produkt wird jedoch dennoch zu einem kontrollierten Aufnahmeort gebracht. |
|
Bewegliches Förderband |
Ein sich kontinuierlich bewegendes Förderband erhöht die Anforderungen an die Nachverfolgung. Das System muss die Roboterbewegung mit einem Ziel koordinieren, das während der Aufnahme seine Position ändert. |
|
Randomisierte Einzelschicht |
Die randomisierte einschichtige Darstellung fügt ein weiteres Maß an Unsicherheit hinzu. Möglicherweise muss das Sehvermögen die Position und Ausrichtung des einzelnen Produkts bestimmen und einen verwendbaren Griffpunkt auswählen. |
|
Zufälliger Behälter |
Ein zufälliger Behälter fügt Tiefenvariation, Okklusion, überlappende Objekte, eingeschränkte Annäherungen und Kollisionsrisiko hinzu. Bei der Roboterauswahl müssen daher möglicherweise nicht nur Reichweite und Nutzlast berücksichtigt werden, sondern auch kompatible 3D-Erkennung, Griffplanung, komplexere Flugbahnen und größerer Freiraum im Kommissionierbereich. |
Diese Komplexitätsleiter ist bei der Qualifizierung nützlich, da das gleiche Produkt abhängig davon, wie es ankommt, ein ganz anderes Automatisierungssystem erfordern kann. Geben Sie nicht nur „Produkt X auswählen“ an. Angebenwie Produkt X in dem Moment präsentiert wird, in dem der Roboter es auswählen muss.
Umweltanforderungen für Pick-and-Place-Roboter
Die Produktionsumgebung kann verändern, welche Roboter, Werkzeuge, Sensoren und Zellendesigns geeignet sind. Relevante Einschränkungen können sein:Abwaschen, Staub, Feuchtigkeit, Lebensmittel-Kontaktanforderungen, Reinraumbedingungen, extreme Temperaturen oder korrosive Einwirkung.
Diese Bedingungen können die erforderlichen Roboterschutzeigenschaften, die im EOAT verwendeten Materialien, geeignete Schmiermittel, Kabel- und Steckerauswahl, Sensorschutz, Kamera- oder Beleuchtungsgehäuse und die Art und Weise, wie die gesamte Zelle aufgebaut ist, beeinflussen. Beispielsweise kann ein Bildverarbeitungssystem, das in der Nähe von Feuchtigkeit oder aggressiven Reinigungsverfahren betrieben wird, wesentlich andere Gehäuse- und Montageüberlegungen erfordern als dieselbe Kamera, die in einer trockenen Montageumgebung installiert wird. Ebenso sind Greifmaterialien, die für die allgemeine industrielle Handhabung geeignet sind, möglicherweise nicht geeignet, wenn direkter Lebensmittelkontakt oder Kontaminationskontrolle erforderlich ist.
Die Umweltverträglichkeit sollte daher vor der Auswahl der Ausrüstung definiert werden und nicht als Änderung behandelt werden, nachdem das mechanische Design abgeschlossen ist. Vermeiden Sie es, Schutzklassen oder Materialspezifikationen allein anhand allgemeiner Regeln auszuwählen. Die Anforderung sollte an die tatsächlichen Betriebs- und Reinigungsbedingungen angepasst und dann anhand der Dokumentation des jeweiligen Geräteherstellers überprüft werden.
Pick-and-Place-Roboter-Vor-Checkliste für die Auswahl
Bevor Sie ein Angebot für einen Roboter oder ein komplettes Pick-{0}}and--System anfordern, sammeln Sie die folgenden Informationen:
|
Artikel prüfen |
Detaillierte Anforderungen |
|
Produktabmessungen |
Minimale, maximale und wichtige Geometrie |
|
Produktgewicht |
Einschließlich der schwersten erwarteten Variante |
|
Geschätztes EOAT-Gewicht |
Greifer, Adapter, Sensoren und angeschlossene Werkzeuge |
|
Standort auswählen |
Koordinaten, Höhe, Anflugrichtung und umgebende Ausrüstung |
|
Ort platzieren |
Koordinaten, Orientierung, Toleranz und Downstream-Schnittstelle |
|
Erforderlicher Durchsatz |
Picks pro Minute, Produkte pro Minute und Picks pro fertiger Einheit |
|
Orientierungsänderung |
Ob das Produkt gedreht, gekippt oder der Annäherungswinkel geändert werden muss |
|
Präsentationsmethode |
Vorrichtung, getaktetes Förderband, bewegliches Förderband, Zufallsschicht oder Behälter |
|
Umfeld |
Staub, Feuchtigkeit, Abwaschen, Lebensmittelkontakt-, Reinraum, Temperatur oder korrosive Einwirkung |
|
SKU-Anzahl und Umstellung |
Anzahl der Produktvarianten und wie oft die Zelle zwischen ihnen wechseln muss |
Je besser diese Eingaben definiert sind, desto einfacher ist es, ungeeignete Roboterarchitekturen zu beseitigen, bevor mit dem detaillierten Engineering begonnen wird.
Sind Sie bereit, Roboter-Pick-and-Place zu implementieren?
Unabhängig davon, ob Sie Ihre End-of-Line-Automatisierung aufrüsten oder nach einem zuverlässigen Lieferanten für Pick-and-Place-Roboter suchen, wenden Sie sich an RBTIC, um kostenlose maßgeschneiderte Pick-and-Place-Lösungen und Layout-Designs zu erhalten oder eine Werksbesichtigung zu buchen.
Häufig gestellte Fragen zu den Spezifikationen von Pick-and-Place-Robotern