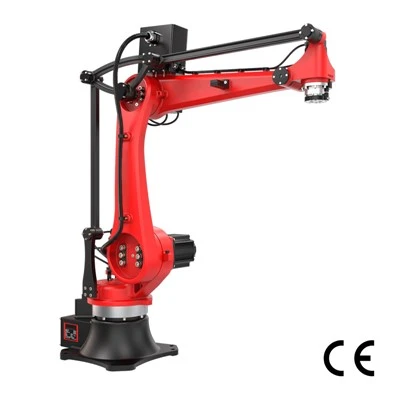
Kurze Antwort:Ein ErfolgPick-and-Place-Roboterprojektdurchläuft typischerweise sieben Phasen: Definition der Anwendungsanforderungen, Testen repräsentativer Produkte, Auswahl des Roboters, des EOAT und des Bildverarbeitungssystems, Validierung der Reichweite und Zykluszeit, Integration von Geräten und Software, Abschluss der FAT und Inbetriebnahme sowie Optimierung des Systems während des Produktionsanlaufs-. Der Schlüssel besteht darin, die technische Unsicherheit zu reduzieren, bevor wichtige Hardware-, Herstellungs- und Integrationsentscheidungen getroffen werden.

Ein ErfolgProjekt auswählen-und-platzierenist nicht nur ein Roboterkauf. Es handelt sich um ein Automatisierungsprojekt, das von Anforderungen und Machbarkeitstests über Design, Integration, Abnahme bis hin zum Produktionshochlauf reichen muss. Die zuverlässigste Vorgehensweise besteht darin, die Unsicherheit zu reduzieren, bevor teure Hardware- und Fertigungsentscheidungen getroffen werden.
Definieren Sie die Projektanforderungen für Pick-and-Place-Roboter
Mit der Roboterauswahl sollte erst begonnen werden, wenn die Prozessanforderungen klar sind. Beginnen Sie mit der DokumentationProdukt, aktueller Prozess, Zieldurchsatz, Qualitätsanforderungen, verfügbarer Platz, Umgebung und Umstellungserwartungen.
|
Kategorie |
Beschreibung |
|
Produktdaten |
Zu den Produktdaten sollten Abmessungen, Gewicht, wichtige Geometrie, zulässige Kontaktflächen und Abweichungen zwischen SKUs gehören. |
|
Aktuelle-Prozessbasislinie |
Der aktuelle Prozess liefert die Grundlage: Wie Produkte ankommen, wie sie heute gehandhabt werden, wo Fehler auftreten und mit welchen vor- und nachgelagerten Geräten die Automatisierung interagieren muss. |
|
Zieldurchsatz |
Der Zieldurchsatz sollte als tatsächlicher Produktionsbedarf definiert werden und nicht einfach als „so schnell wie möglich“. |
|
Qualitätsanforderungen |
Qualitätsanforderungen sollten Platzierungstoleranzen, akzeptable Schäden, Inspektionsanforderungen und Ausschusshandhabung festlegen. |
|
Standort- und Systembeschränkungen |
Die verfügbare Grundfläche, Zugangsanforderungen, Abwasch- oder Kontaminationsbeschränkungen sowie erwartete SKU-Wechsel haben ebenfalls Einfluss auf die letztendliche Architektur. |
Diese Eingaben legen die Projektbasislinie fest. Ohne sie wird die Roboterauswahl eher zum Spezifikationskauf als zum Engineering.
Testen Sie repräsentative Produkte auf Machbarkeit
Bei Machbarkeitstests sollten die Produkte verwendet werden, die das System am wahrscheinlichsten herausfordern, -nicht nur die einfachste SKU. Das bedeutet, repräsentative Extreme wie das zu testengrößte und kleinste Produkte, schwerste und leichteste Varianten, am schwersten zu greifende Oberflächen, reflektierende oder transparente Gegenstände sowie Muster mit realistischer Verformung oder Herstellungsabweichung.
Wenn flexible Beutel in der Produktion zerknittert ankommen, liefert die Prüfung perfekt flacher Proben nur begrenzte Beweise. Wenn eine Produktfamilie mehrere Oberflächenveredelungen enthält, sollten die Greif- und Sichtkonzepte vor der endgültigen Gestaltung des Designs anhand dieser Unterschiede bewertet werden. Tests sollen praktische Fragen beantworten: Kann das Bildverarbeitungssystem jede relevante Variante lokalisieren? Kann der Greifer einen zuverlässigen Halt herstellen? Verformt oder verrutscht das Produkt beim Beschleunigen? Kann der Roboter es konsistent freigeben? Was passiert nach einem erfolglosen Pick?
Repräsentative Tests sind besonders wichtig, wenn das Produktverhalten {{0}nicht die Roboterbewegung-die größte technische Unsicherheit darstellt. Ein überzeugender Machbarkeitstest zeigt eine wiederholte Leistung bei realistischen Variationen und nicht eine erfolgreiche Auswahl unter idealen Bedingungen.

Wählen Sie den Roboter, das EOAT und das Vision-System aus
Der Pick-and-Place-Roboter, das End--End--Werkzeug und die Sensorstrategie sollten als System ausgewählt werden. Wenn man zuerst den Roboter auswählt und später versucht, den Greifer und die Sicht um ihn herum anzubringen, kann dies zu unnötigen Einschränkungen führen. Ein schwererer EOAT kann die erforderliche Nutzlastklasse ändern. Ein größerer Greifer kann die nutzbare Reichweite verringern oder Kollisionsprobleme verursachen. Eine Sehanforderung kann die bevorzugte Produktpräsentation oder Robotermontageanordnung ändern.
Die Auswahl sollte daher die früheren Entscheidungen zusammenführenNutzlast, Reichweite, Arbeitsbereich, Zykluszeit, Ausrichtung, Greifmethode und Positionsunsicherheit.
Für ein feststehendes Produkt ist möglicherweise keine Sicht erforderlich, während für die zufällige Kommissionierung am Förderband möglicherweise eine 2D-Erkennung und -Verfolgung erforderlich ist. Zufälliges-Bin-Picking kann zu einer 3D-Wahrnehmung und einer komplexeren Pfadplanung führen. Ebenso stellen ein einfaches Saugwerkzeug und ein adaptiver Greifer mit mehreren -SKUs sehr unterschiedliche Nutzlast- und Steuerungsanforderungen dar.
Das Ziel besteht nicht darin, jede Spezifikation zu maximieren. Es geht darum, eine Roboter-, EOAT- und Sensorkombination auszuwählen, die für die gesamte Anwendung zusammenarbeitet.
Validieren Sie die Reichweite und Zykluszeit des Roboters
Bevor mit der mechanischen Fertigung begonnen wird, sollte die geplante Zelle auf Reichweite, Layout, Kollisionsrisiko und Durchführbarkeit der Zyklus{0}}zeit überprüft werden.
Die Simulation kann zeigen, ob der Roboter die Pick-and-Place-Positionen in den erforderlichen Ausrichtungen erreichen kann, ob der Greifer Vorrichtungen und Schutzvorrichtungen freigibt und ob der Transferpfad zu unangenehmen Gelenkkonfigurationen oder unnötigen Verfahrwegen führt. Es können auch Durchsatzprobleme aufgedeckt werden, die aus den Roboterspezifikationen nicht ersichtlich sind. Ein Roboter erreicht möglicherweise jeden erforderlichen Punkt, verfehlt aber dennoch das Produktionsziel, weil Annäherungsentfernungen, Ausrichtungsänderungen, Greifverzögerungen, Förderbandverfolgung oder Rückwege zu viel Zeit in Anspruch nehmen.
Das Erkennen dieser Probleme vor der Fertigung ist deutlich einfacher als die Neukonstruktion einer fertigen Zelle. Die Simulation sollte jedoch nicht als endgültiger Beweis der Produktionsleistung betrachtet werden. Modelle basieren auf Annahmen über Greifzeit, Produktverhalten, Erfassungslatenz, Beschleunigung und umgebende Ausrüstung.
Der stärkste Prozess nutzt Simulation, um offensichtliche Designprobleme zu beseitigen, und validiert dann kritische Annahmen durch physische Tests und Inbetriebnahme.
Integrieren Sie Geräte, Steuerungen und Software
Sobald das Design der Pick-and-Place-Zellen festgelegt ist, muss der Roboter mechanisch, elektrisch und logisch mit dem restlichen Produktionsprozess verbunden werden.
|
Integrationstyp |
Beschreibung |
|
Mechanische Integration |
Die mechanische Integration umfasst Montage, Werkzeuge, Förderbänder, Vorrichtungen, Schutzvorrichtungen, Kabelführung und Zugang für Betrieb und Wartung. |
|
Elektrische Integration |
Die elektrische Integration verbindet den Roboter, Sensoren, Sicherheitsvorrichtungen, Aktoren, Förderbänder und andere Maschinen. Die SPS-Logik kann Produktverfügbarkeit, Maschinenzustände, Verriegelungen, Rezepte, Alarme und Wiederherstellungssequenzen koordinieren. |
|
Vision-Integration |
Die Vision-Integration erfordert mehr als den Anschluss einer Kamera. Erkennungsergebnisse müssen in Roboterkoordinaten umgewandelt, mit dem richtigen Produkt synchronisiert und ordnungsgemäß gehandhabt werden, wenn kein gültiger Pick verfügbar ist. |
|
Systemschnittstellen auf höherer-Ebene |
Gegebenenfalls kann das System auch mit MES, WMS, Produktionsdatenbanken, Inspektionssystemen oder Maschinensteuerungen kommunizieren. Diese Schnittstellen können SKU-Informationen, Produktionsaufträge, Routinganweisungen, Maschinenbereitschaftssignale, Inspektionsergebnisse oder Rückverfolgbarkeitsdaten austauschen. |
Die zentrale Integrationsfrage lautet daher:Welches System sendet wann welche Informationen und was soll passieren, wenn dieses Signal fehlt oder ungültig ist?

Komplette FAT- und Roboterinbetriebnahme
Bevor das System in Produktion geht, sollte seine Leistung anhand vereinbarter Abnahmekriterien getestet werden. AWerksabnahmetest (FAT)evaluiert gegebenenfalls das System vor dem Versand oder der endgültigen Installation vor Ort. Durch die Inbetriebnahme vor Ort wird dann die Leistung in der realen Produktionsumgebung überprüft.
|
Artikel |
Beschreibung |
|
Umfang der Abnahmeprüfung |
Bei Abnahmetests sollte mehr beurteilt werden als nur, ob der Roboter einen normalen Zyklus abschließt. Das System sollte anhand repräsentativer Produktvarianten, erforderlicher Taktraten, Qualitätskriterien, Sicherheitsfunktionen, Alarme und Wiederherstellungsbedingungen überprüft werden. |
|
Validierung der Fehlerwiederherstellung |
Besonders wichtig ist die Fehlerbeseitigung. Das Team sollte verstehen, was nach einer fehlgeschlagenen Kommissionierung, einem fehlenden Produkt, einem Sichtfehler, einer blockierten Downstream-Station, einem Notstopp oder einem Verlust der Maschinenkommunikation passiert. |
|
Überprüfung der Übergabedokumentation |
Bei der Übergabe sollte auch die Dokumentation überprüft werden, einschließlich Betriebsanweisungen, Zeichnungen, Backups, Wartungsinformationen, Ersatzteilempfehlungen und relevanter Sicherheitsdokumentation. |
Eine Zelle, die nur dann richtig läuft, wenn nichts schief geht, ist nicht produktionsreif.

Steigern und optimieren Sie die Produktionsleistung
Die Inbetriebnahme bedeutet nicht automatisch, dass die Anlage ihre volle Produktionsleistung erreicht hat. In der frühen Produktion treten häufig Bedingungen auf, die während der Konstruktion schwer zu reproduzieren waren: Produktschwankungen, sich änderndes Förderbandverhalten, Bedienerinteraktionen, Kontamination, unterschiedliche Schichtabläufe oder unerwartete vorgelagerte Störungen.
Die Anlaufzeit-wird daher zur Verfeinerung des Prozesses genutzt. Robotergeschwindigkeiten und Flugbahnen können angepasst werden. Greifer-Timing oder Vakuumschwellenwerte müssen möglicherweise angepasst werden. Die Sehparameter können verbessert werden, um Fehlausschleusungen zu reduzieren. Bediener werden mit Beladung, Umstellung und Fehlerbeseitigung besser vertraut. Wartungsteams erfahren, welche Verschleißkomponenten die meiste Aufmerksamkeit erfordern.
Auch Leistungsdaten sollten überprüft werden. Wiederholt fehlgeschlagene Picks, bestimmte SKUs mit geringeren Erfolgsraten, übermäßige Wiederherstellungsereignisse oder wiederkehrende Zyklusverzögerungen können erkennen, wo sich eine weitere Optimierung lohnt. Das Ziel besteht nicht einfach darin, den Roboter schneller zu machen. Es geht darum, einen stabilen Produktionsprozess mit akzeptabler Qualität zu erreichenDurchsatz, Qualität, Betriebszeit, Wiederherstellungsverhalten und Umrüstleistung.
Checkliste für Pick-and-Place-Roboterprojekte
Bringen Sie diese Anforderungen in Ihre Machbarkeitsprüfung ein:
Produktabmessungen, Gewichte, Materialien und repräsentative Varianten
Aktuelle Prozessbeschreibung und bekannte Fehlerquellen
Wählen Sie Standorte, Ausrichtungen und Toleranzen aus und platzieren Sie sie
Erforderliche Produkte pro Minute und Picks pro fertiger Einheit
Produktpräsentationsmethode und Förderverhalten
Vorgeschlagene Greifflächen und Schadensbegrenzungen
Vision oder Unsicherheit spüren
Verfügbare Zellengrundfläche, Montagebeschränkungen und Wartungszugang
Umwelt- und Reinigungsanforderungen
SKU-Anzahl und erwartete Umstellungshäufigkeit
Vor- und nachgelagerte Maschinenschnittstellen
Erforderliche Inspektions-, Ausschuss- und Rückverfolgbarkeitslogik
Sicherheits- und Bedienerzugangsanforderungen-
Repräsentative Produkte zur Machbarkeitsprüfung
Akzeptanzkriterien für Zykluszeit, Qualität, Wiederherstellung und Dokumentation
Ein gutes Automatisierungsprojekt reduziert die Unsicherheit in dieser Reihenfolge:Anforderungen → Produkttest → Systemauswahl → Simulation → Integration → Abnahme → Produktionsoptimierung. Wenn das System die Fertigung erreicht, sollten die größten technischen Risiken bereits verstanden und nicht erst in der Fabrikhalle entdeckt werden.
Sind Sie bereit, ein Pick-and-Place-Roboterprojekt zu planen?
Unabhängig davon, ob Sie Ihre End-of-Line-Automatisierung aufrüsten oder nach einem zuverlässigen Lieferanten für Pick-and-Place-Roboter suchen, wenden Sie sich an RBTIC, um kostenlose maßgeschneiderte Pick-and-Place-Lösungen und Layout-Designs zu erhalten oder eine Werksbesichtigung zu buchen.
Häufig gestellte Fragen zu Pick-and-Place-Roboterprojekten