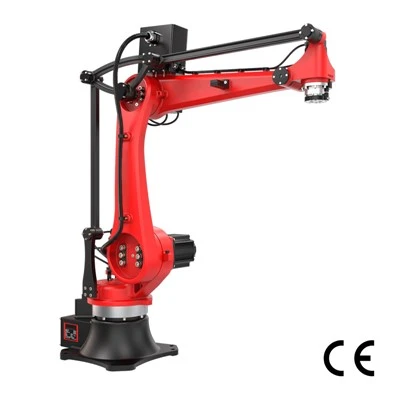
Materialhandhabungsroboter sind Industriemaschinen, die im Werkzeugmaschinenbau eingesetzt werden, um Vorgänge wie Be- und Entladen, Werkstückdrehen und Sequenzübertragung automatisch durchzuführen. Sie sind eine Schlüsselkomponente flexibler Fertigungssysteme und werden häufig in Branchen wie der Automobilindustrie, 3C (Computer, Kommunikation und Unterhaltungselektronik) und dem Druckguss eingesetzt. Sie erreichen eine Positionierungsgenauigkeit von ±0,1 mm durch vollständigen Servoantrieb und können sich an Werkstücke unterschiedlicher Form anpassen, wie z. B. Scheiben und lange Wellen, und unterstützen unabhängige Trichter oder Montagelinienkonfigurationen.
Diese Maschinen werden in zwei Typen unterteilt: Gelenkroboter und kartesische Koordinatenroboter. Knickarmroboter haben einen Arbeitsbereich von 620 mm-3503 mm und eine Tragfähigkeit von 3 kg bis 700 kg; Kartesische Koordinatenroboter haben einen horizontalen Verfahrweg von 10.000 mm bis 20.000 mm und eine maximale Tragfähigkeit von 1.000 kg. Die kollaborativen Roboter von Yuejiang sind modular aufgebaut und verfügen über einen Roboterarm mit einer Genauigkeit von ±0,02 mm und schnellen Wechselfunktionen, wodurch die Produktionseffizienz um 20–40 % gesteigert wird. Modelle wie der FANUC R-2000iB verfügen über optische Sensorfunktionen und ermöglichen so die direkte Handhabung großer Werkstücke und den Aufbau flexibler Fertigungszellen. Das Steuerungssystem unterstützt Teach-Programmierung und AS-Sprachprogrammierung und kommuniziert über die serielle RS-232-Schnittstelle mit der SPS, um Sicherheitsverriegelung und Echtzeitüberwachung zu erreichen.