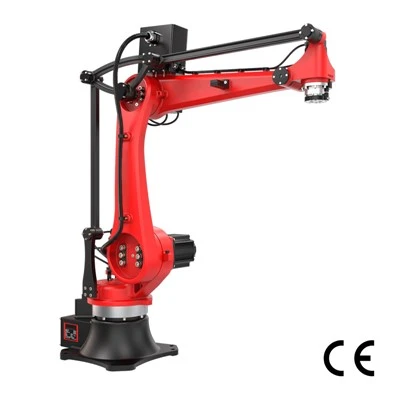
Grundlegendes Roboterarm-Debugging: Den Roboter in Bewegung bringen
Ein neu zusammengebauter Roboterarm ist wie ein Kind, das laufen lernt; Sie müssen ihm zunächst grundlegende Bewegungen beibringen. Der erste Schritt ist die Kalibrierung des Koordinatensystems.- Markieren Sie mithilfe eines Programmiergeräts drei Referenzpunkte auf dem Arbeitstisch der Spritzgießmaschine (z. B. Formmitte, Aufnahmeposition und Platzierungsposition), um ein räumliches Koordinatensystem für den Roboter festzulegen. Führen Sie als Nächstes Folgendes aus:
Gelenkbewegungsprüfung: Bewegen Sie jedes Gelenk einzeln und beobachten Sie, ob der Bewegungsbereich die Spritzgießmaschine beeinträchtigt (z. B. kollidiert der Roboterarm beim Drehen mit der Form). Zum Schluss stellen Sie Folgendes ein:
Bewegungsgeschwindigkeit: Zunächst wird empfohlen, sie auf 30–50 % einzustellen und die Geschwindigkeit schrittweise zu erhöhen, wenn der Roboter leistungsfähiger wird.
Tipp: Installieren Sie einen roten Laserpointer am Ende des Roboterarms. Das Einschalten des Lasers während des Debuggens ermöglicht eine direktere Sicht darauf, ob die Aufnahmebahn mit dem Formhohlraum ausgerichtet ist.
Programmieren lernen: Den Roboter zum Denken bringen
Das Programm ist das „Gehirn“ des Roboters und die Kernlogik ist „Warten-Auswählen-Platzieren-Zurück“. Am Beispiel eines sechsachsigen Roboterarms:
Warten auf Signal: Richten Sie einen Infrarotsensor oder eine I/O-Schnittstelle ein. Sobald die Spritzgießmaschine den Formöffnungsvorgang abgeschlossen hat, wird ein Signal gesendet und der Roboter beginnt mit der Ausführung des Teileaufnahmeprogramms.
Teil-Pick-Aktion: Zerlegt in fünf Schritte: „Annäherung an die Form (langsame Geschwindigkeit) → Öffnen des Greifers → Einsetzen in die Kavität → Schließen des Greifers → Anheben des Produkts.“ Für jeden Schritt müssen Beschleunigungs- und Kraftparameter eingestellt werden (z. B. die Schließkraft des Greifers auf 2–5 N eingestellt werden, um eine Beschädigung des Produkts zu vermeiden).
Platzierungsaktion: Legen Sie die Platzierungskoordinaten entsprechend den nachfolgenden Prozessen fest (z. B. Verpacken und Zuschneiden). Bei Verwendung eines Förderbandes muss der Platzierungszeitpunkt synchron zur Förderbandgeschwindigkeit berechnet werden.
Schleifenausführung: Fügen Sie am Ende des Programms eine Anweisung „zur Ausgangsposition zurückkehren“ hinzu und legen Sie Schleifenbedingungen fest (z. B. „Weiterlaufen, bis ein Stoppsignal empfangen wird“).
Fallstudie: Eine Spielzeugfabrik reduzierte die Teile-Kommissionierungszeit für ein einzelnes Produkt von 4,2 Sekunden auf 2,8 Sekunden, indem sie ihr Teile-Kommissionierungsprogramm optimierte, wodurch die tägliche Produktion um 37 % gesteigert wurde.
Sicherheitsschutzeinstellungen: Betrieb „Null Risiko“ machen
Sicherheit ist bei der Roboter-Teilekommissionierung von größter Bedeutung. Doppelter Schutz ist erforderlich:
Hardware-Schutz: Installieren Sie optische Sensoren außerhalb des Arbeitsbereichs des Roboterarms. Wenn Personen den Gefahrenbereich betreten, senden die Sensoren ein Signal, um den Roboterarm sofort anzuhalten.
Softwareschutz: Stellen Sie die „Not-Aus-Taste“ im Programm so ein, dass sie die höchste Priorität hat (selbst wenn die Not-Aus-Taste während der Programmausführung gedrückt wird, stoppt der Roboterarm innerhalb von 0,2 Sekunden) und fügen Sie eine Funktion zur „Kollisionserkennung“ hinzu (stoppen Sie den Roboterarm automatisch, wenn die Kraft einen festgelegten Wert überschreitet).
Zur Erinnerung: Während der Debugging-Phase wird empfohlen, einen Schutzhelm und eine Schutzbrille zu tragen und den Prozess von einer engagierten Person überwachen zu lassen, um unerwartete Bewegungen des Roboterarms aufgrund von Programmfehlern zu vermeiden.