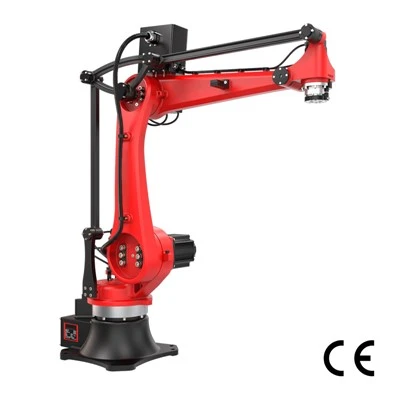
Roboterschweißenist ein automatisierter Schweißprozess, bei dem ein programmierbarer Industrieroboter oder kollaborativer Roboter den Schweißbrenner steuert und einem vordefinierten Schweißpfad folgt. Er eignet sich am besten für Anwendungen, bei denen Teile, Verbindungsstellen und Produktionsbedingungen ausreichend wiederholbar sind.
Manuelles Schweißen ist ein Schweißprozess, der direkt von einem erfahrenen Schweißer durchgeführt wird, der den Brenner oder die Elektrode steuert und die Technik in Echtzeit anpasst. Der Schweißer kann im Verlauf der Schweißung auf Änderungen des Verbindungsspalts, der Passung, der Verformung, des Zugangs und der Teilegeometrie reagieren.
Roboterschweißen vs. Handschweißen auf einen Blick

Beim Roboterschweißen oder beim manuellen Schweißen kommt es weniger darauf an, welches Verfahren von Natur aus besser ist, als vielmehr darauf, welches Verfahren zu den Produktionsbedingungen passt.Roboterschweißenschafft im Allgemeinen den größten Wert, wenn sich Schweißnähte oft genug wiederholen, um Programmierung, Befestigung und Integration zu rechtfertigen. Manuelles Schweißen bleibt äußerst wettbewerbsfähig, wenn Teilevariationen, geringe Stückzahlen oder häufige Jobwechsel die menschliche Anpassungsfähigkeit wertvoller machen.
Tabelle: Praktische Kompromisse-zwischen Roboter- und Handschweißen
|
Entscheidungsfaktor |
Roboterschweißen |
Manuelles Schweißen |
|
Vorabkosten |
Höher, da das System möglicherweise einen Roboter, ein Schweißpaket, Vorrichtungen, Schutzvorrichtungen, Sensoren, Programmierung und Integration erfordert. |
In der Regel niedriger für die Einrichtung von Geräten und Arbeitsstationen, obwohl möglicherweise dennoch Spezialwerkzeuge erforderlich sind. |
|
Betriebskosten |
Bei ausreichender Auslastung können die Arbeitskosten pro Teil gesenkt werden, aber Verbrauchsmaterialien, Wartung, Programmierung und Ausfallzeiten sind immer noch wichtig. |
Direkterer Zusammenhang mit den Stunden qualifizierter Arbeitskräfte; kann wirtschaftlich sein, wenn die Produktion die Automatisierung nicht ausreichend nutzt. |
|
Schweißkonsistenz |
Hoch, wenn Verbindungsposition, Passgenauigkeit, Parameter und Befestigung innerhalb des Prozessfensters bleiben. |
Hängt stärker von den Fähigkeiten des Schweißers, dem Zugang, der Ermüdung und der Prozesskontrolle ab, aber erfahrene Schweißer können sehr hochwertige Arbeit- leisten. |
|
Flexibilität |
Stark für bekannte, programmierbare Produktfamilien; weniger effizient, wenn sich die Arbeitsplätze ständig ändern. |
Hoch für Einzelanfertigungen, Reparaturen, Prototypen und Baugruppen, die eine häufige Beurteilung oder Anpassung erfordern. |
|
Einrichtung/Umstellung |
Programmierung, Vorrichtungsänderungen, Nachbesserungen und Validierung können dazu führen, dass kleine Auflagen weniger attraktiv werden. |
Der Wechsel zwischen unbekannten Aufträgen oder Aufträgen mit geringem{0}}Aufkommen geht oft schneller, insbesondere wenn nur wenige spezielle Werkzeuge erforderlich sind. |
|
Durchsatz |
Kann einen hohen, vorhersehbaren Durchsatz bieten, wenn die Arc-pünktlichkeit und die Auslastung hoch sind und vor- und nachgelagerte Prozesse Schritt halten. |
In der Regel stärker durch die Verfügbarkeit des Bedieners und die Arbeitsgeschwindigkeit des Menschen eingeschränkt, kann jedoch bei sehr variablen Arbeiten die Automatisierung übertreffen. |
|
Arbeitsabhängigkeit |
Reduziert den direkten Schweißaufwand pro Zyklus, erfordert aber dennoch Personal für Beladung, Inspektion, Programmierung, Wartung und Prozessunterstützung. |
Hängt stark von der Verfügbarkeit und dem Qualifikationsniveau der Schweißer ab. |
|
Teileabweichungstoleranz |
Niedriger, es sei denn, es werden Sensorik, Nahtverfolgung, adaptives Schweißen oder andere Korrekturtechnologien verwendet. |
Hoch, weil ein erfahrener Schweißer in Echtzeit auf Passungsänderungen, Verformungen, Verbindungsstellen und unerwartete Bedingungen reagieren kann. |
|
Qualitätsrückverfolgbarkeit |
Kann eine konsistente Parameterprotokollierung und Produktionsaufzeichnungen unterstützen, wenn Überwachungssysteme integriert sind. |
Eine Rückverfolgbarkeit ist möglich, erfordert jedoch im Allgemeinen zusätzliche Verfahren, Inspektionen oder digitale Datenerfassungssysteme. |
|
Wartung |
Erfordert die Wartung von Roboterachsen, Brennersystemen, Vorrichtungen, Sensoren, Steuerungen und der zugehörigen Automatisierung. |
Einfachere Gerätearchitektur in vielen Anwendungen, obwohl Schweißgeräte und Werkzeuge immer noch Wartung erfordern. |
|
Chargentauglichkeit |
Am attraktivsten für wiederholbare Arbeiten mit mittlerem{0}} bis hohem-Volumen oder Arbeiten mit geringerem-Volumen mit schneller Programmierung und flexibler Spannvorrichtung. |
Besonders wirksam bei geringem{0}Volumen, hoher-Mischung, Reparaturen, kundenspezifischen und unvorhersehbaren Arbeiten. |
|
Typische Anwendungen |
Wiederholte Halterungen, Rahmen, Gehäuse, Unterbaugruppen und andere Produkte mit stabilen Schweißstellen und wiederholter Nachfrage. |
Reparatur, Feldschweißen, Prototypen, kundenspezifische Fertigung, variable Baugruppen und Aufgaben, die schwer konsistent zu fixieren sind. |
Die praktische Trennlinie inRoboter- oder Handschweißenhängt in der Regel von vier Faktoren ab:Wiederholbarkeit, Variation, Nutzung und Umstellung. Die Automatisierung wird umso überzeugender, je häufiger dieselben Schweißbedingungen auftreten. Manuelles Schweißen gewinnt an Bedeutung, da die Kosten für die Anpassung an Variationen steigen.
Wählen Sie wann Roboterschweißen
Roboterschweißen eignet sich hervorragend, wenn der Produktionsprozess -nicht nur die Schweißaufgabe- ausreichend wiederholbar ist.
Es treten häufig die gleichen Schweißpfade auf. Wiederholte Nähte ermöglichen die Wiederverwendung von Programmierung, Vorrichtungsentwicklung und Prozessvalidierung für viele Teile. Eine Halterung, ein Rahmen oder ein Gehäuse, die jeden Tag hergestellt werden, ist daher ein viel stärkerer Automatisierungskandidat als eine ähnlich große Baugruppe, die nur wenige Male pro Jahr hergestellt wird.
Prozesskonsistenz ist wichtiger als kontinuierliche menschliche Anpassung. Wenn die Gelenkgeometrie gesteuert wird, können Robotersysteme die Verfahrgeschwindigkeit, den Brennerwinkel, den Weg und programmierte Parameter Zyklus für Zyklus wiederholen. Dies ist besonders wertvoll, wenn es auf einen stabilen Output und nachvollziehbare Prozessbedingungen ankommt.
Behalten Sie das manuelle Schweißen bei
Manuelles Schweißen bleibt die bessere Produktionswahl, wenn die Anpassungsfähigkeit des Menschen weniger kostet als die Kontrolle von Variationen durch Automatisierung.
Einzelne-Teile, Reparaturarbeiten, Prototypen und kundenspezifische Fertigungen ändern sich oft zu häufig, als dass sich spezielle Programmierung und Vorrichtungen amortisieren würden. Ein erfahrener Schweißer kann eine Verbindung prüfen, inkonsistente Passungen ausgleichen, die Technik anpassen und mit der Arbeit fortfahren, ohne zunächst jede Abweichung in eine programmierte Reaktion umzuwandeln.
Das Gleiche gilt für häufig wechselnde Produkte, Feldschweißungen, schwer zu befestigende Baugruppen und Arbeiten mit unvorhersehbarem Zugang oder Verformung. In diesen Umgebungen besteht das Problem nicht darin, dass die Automatisierung die Verbindung nicht schweißen kann. Es geht darum, ob es mehr Aufwand verursacht, die Verbindung ausreichend vorhersehbar für die Automatisierung zu machen, als der Schweißvorgang einspart.
Eine Reparaturwerkstatt ist ein einfaches Beispiel: Zwei beschädigte Baugruppen erfordern möglicherweise die gleiche Sollschweißnaht, weisen jedoch völlig unterschiedliche Lücken, Verunreinigungen, Geometrien und Zugänglichkeit auf. Menschliches Urteilsvermögen ist Teil des Prozesses und nicht nur ein Ersatz für Automatisierung.
Erwägen Sie einen hybriden Ansatz, wenn
In vielen Umgebungen mit hohem Mix besteht die sinnvollere Strategie darin, sich wiederholende Schweißnähte zu automatisieren und gleichzeitig qualifizierte Schweißer für variable Arbeiten zu behalten.
Dies kann für die Produktion gemischter -SKUs, mittlerer Chargen, Baugruppen mit mehreren hochgradig wiederholbaren Nähten oder Werkstätten sinnvoll sein, die regelmäßig neue Aufträge einführen, aber immer noch über wiederkehrende Schweißnahtfamilien verfügen. Eine Roboter- oder Cobot-Schweißzelle kann stabile Arbeiten erledigen, während sich Schweißer auf Montageprobleme, kundenspezifische Verbindungen, Reparaturen, Endbearbeitung und Aufgaben konzentrieren, die sich zu oft ändern, um sie wirtschaftlich zu automatisieren.
Der Wert dieses Hybridmodells wird deutlicher, wenn man einen grundlegenderen Unterschied versteht: Menschen und Roboter steuern den Schweißprozess nicht auf die gleiche Weise.
Der wahre Unterschied: programmierte Wiederholbarkeit
Der wichtigste Unterschied zwischen manuellem und robotergestütztem Schweißen besteht nicht nur darin, dass Mensch und Maschine sich unterscheiden. Es ist die Art und Weise, wie jeder Ansatz auf Variationen reagiert.
Ein erfahrener Schweißer beobachtet die Verbindung kontinuierlich und kann die Technik anpassen, wenn sich die Bedingungen ändern. Ein Schweißroboter hingegen schneidet am besten ab, wenn die Beziehung zwischen der programmierten Bahn und dem realen Werkstück vorhersehbar bleibt. Seine Stärke ist die programmierte Wiederholbarkeit: Sobald eine Bewegung und ein Schweißprozess validiert wurden, kann der Roboter diese mit sehr geringen Abweichungen von Zyklus zu Zyklus reproduzieren.
Diese Unterscheidung erklärt viele der praktischen Unterschiede zwischen den beiden Ansätzen. Durch manuelles Schweißen können Schwankungen während des Prozesses ausgeglichen werden. Roboterschweißen erfordert im Allgemeinen, dass Abweichungen vom Automatisierungssystem gesteuert, erkannt oder ausgeglichen werden.
Was ein erfahrener Schweißer in Echtzeit anpassen kann
Beim manuellen Schweißen bewegt der Schweißer den Brenner nicht einfach entlang einer vordefinierten Linie. Ein geschulter Schweißer beobachtet die Verbindung, das Lichtbogenverhalten, die Schweißnaht, die Passung und die sich entwickelnde Geometrie, während er die Art und Weise, wie die Schweißnaht hergestellt wird, kontinuierlich anpasst.
Stellen Sie sich eine Verbindung vor, bei der sich der Spalt entlang der Naht allmählich öffnet. Der Schweißer kann erkennen, dass sich die Menge des benötigten Zusatzwerkstoffs ändert, und darauf reagieren, indem er die Fahrgeschwindigkeit, die Brennermanipulation, die Positionierung oder die Füllstrategie ändert. Die Reaktion muss nicht für jedes mögliche Spaltmaß vorab festgelegt werden; Der Schweißer interpretiert das Geschehen und nimmt während des Schweißvorgangs eine Anpassung vor.
Der technische Vorteil ist spezifischer: Geschulte Schweißer können visuelle und Prozessrückmeldungen interpretieren, auf die ein festes Programm nicht automatisch reagiert, es sei denn, das Automatisierungssystem ist für die Erkennung dieser Abweichungen ausgelegt.
Was ein Schweißroboter besser steuert
A Schweißrobotergeht das gleiche Problem anders an. Anstatt ständig ein unbekanntes Gelenk zu interpretieren, führt es eine definierte Kombination aus Bewegungs-, Zeit- und Prozessbefehlen aus.
Sobald diese Kombination validiert wurde, kann der Roboter Variablen wie Fahrgeschwindigkeit, Brennerwinkel, Werkzeugmittenposition (TCP), Schweißpfad, Timing und Schweißsequenz von Zyklus zu Zyklus reproduzieren. Je nachdem, wie das Schweißsystem integriert ist, kann das Programm auch Prozessvariablen wie Drahtvorschubbefehle, Lichtbogenstart- und -stoppzeiten, Kraterroutinen, Pendelmuster und Übergänge zwischen Schweißnähten koordinieren.
Der wichtige Punkt ist nicht, dass die Bewegung des Roboters von Natur aus „besser“ ist. Es liegt daran, dass die gleiche programmierte Bewegung in hohem Maße reproduzierbar ist.
Stellen Sie sich eine kontrollierte Baugruppe vor, die an 500 aufeinanderfolgenden Teilen dieselbe Naht enthält. Wenn der Roboter so programmiert wurde, dass er sich der Verbindung in einem definierten Winkel nähert, an einem bestimmten Punkt beginnt, einen bestimmten Weg mit einer definierten Geschwindigkeit entlang fährt, die Schweißung beendet und in einer festen Reihenfolge zur nächsten Verbindung übergeht, muss er diese Bewegungen nicht bei jedem Zyklus neu erlernen. Das ist die Grundlage für die Konsistenz des Roboterschweißens.
Warum Roboterwiederholgenauigkeit nicht dasselbe ist wie Schweißgenauigkeit
Einer der häufigsten Fehler bei Diskussionen über Roboterschweißen ist die BehandlungWiederholgenauigkeit des RobotersUndRoboterschweißgenauigkeitals austauschbare Konzepte.
Das sind sie nicht.
Die Wiederholbarkeit beschreibt, ob der Roboter unter wiederholten Bedingungen nahezu zur gleichen programmierten Position zurückkehren kann.
Die Schweißgenauigkeit beschreibt, ob die resultierende Schweißnaht im Verhältnis zur realen Verbindung korrekt positioniert ist und ob der gesamte Schweißprozess das beabsichtigte Ergebnis liefert.
Diese Definitionen führen zu einem wichtigen technischen Prinzip:
Ein Roboter kann den falschen Weg sehr konsequent wiederholen.
Der Unterschied wird deutlicher, wenn man das Roboterschweißen als vollständige Positionierungskette und nicht als isolierten Roboterarm betrachtet:
Wiederholbarkeit des Roboters → TCP-Kalibrierung → Vorrichtungsbezugspunkt → Teileposition → tatsächliche Verbindungsposition → programmierter Schweißpfad und -prozess → tatsächliches Schweißergebnis
Jede Verbindung beeinflusst die Beziehung zwischen der vom Roboter gesteuerten Bewegung und dem physischen Gelenk.

Schweißqualität und -genauigkeit: Welche Methode erzeugt bessere Schweißnähte?
Die sinnvollere Antwort lautet: Die Qualität der Schweißnaht hängt davon ab, wie stabil der Prozess ist und wie groß die Abweichungen bei den tatsächlich geschweißten Teilen sind. Roboterschweißen kann eine sehr hohe Schweißkonsistenz liefern, wenn die Position der Teile, die Verbindungsgeometrie, die Befestigung, die Schweißparameter und andere Prozesseingaben kontrolliert bleiben. Manuelles Schweißen kann zu besseren Ergebnissen führen, wenn diese Bedingungen so stark variieren, dass menschliche Anpassungen in Echtzeit wertvoller sind als programmierte Wiederholbarkeit.
Mit anderen Worten: Die Qualität des Roboterschweißens ist in einem stabilen Prozessfenster am höchsten. Manuelles Schweißen wird wettbewerbsfähiger, wenn sich die Verbindung außerhalb dieses vorhersehbaren Fensters bewegt.
Wo Roboter den Qualitätsvorteil haben
Roboterschweißen hat seinen deutlichsten Qualitätsvorteil, wenn die dem Roboter vorgelegte Arbeit hinreichend wiederholbar ist und der Schweißprozess bereits validiert wurde.
Unter diesen Bedingungen kann der Roboter von einem Zyklus zum nächsten die gleichen physikalischen und Prozessvariablen reproduzieren.
Ein Beispiel ist die Reisegeschwindigkeit. Ein programmierter Roboter kann die befohlene Bewegung entlang einer Schweißbahn ohne die kleinen Geschwindigkeitsänderungen beibehalten, die bei der manuellen Brennerbewegung natürlich auftreten. Wenn es beim Schweißprozess darauf ankommt, die Verfahrgeschwindigkeit innerhalb eines definierten Bereichs zu halten, hilft diese Wiederholbarkeit dabei, den Wärmeeintrag und die Schweißnahtbildung zu stabilisieren.
Gleiches gilt für Brennerwinkel und -position. Sobald der Werkzeugmittelpunkt, die Werkstückposition und der Schweißpfad korrekt festgelegt sind, kann der Roboter die programmierte Brennerausrichtung und -bahn bei wiederholten Teilen reproduzieren. Dadurch wird eine Quelle der Schwankungen von Zyklus zu - entfernt.
Auch Prozessparameter können gezielt gesteuert werden. Abhängig vom Schweißsystem kann das Programm Variablen wie Drahtvorschub, spannungsbezogene Einstellungen, Fahrgeschwindigkeit, Lichtbogenzeitpunkt, Pendelbewegung, Start- und Stopproutinen und Schweißsequenz koordinieren. Der Wert ergibt sich daraus, dass die validierte Kombination von Variablen konsistent bleibt, anstatt sich darauf zu verlassen, dass ein Operator in jedem Zyklus dieselbe physische Ausführung reproduziert.
Roboter sind auch nicht von ermüdungsbedingten-Bewegungsschwankungen betroffen. Ein menschlicher Schweißer ist zwar während einer Schicht durchaus in der Lage, akzeptable Schweißnähte zu erzeugen, doch Körperhaltung, Zugang, Wiederholung, Hitze und Ermüdung können zu Veränderungen bei der Arbeitsweise oder der Handhabung des Brenners führen. Ein programmierter Roboter erfährt diese physiologischen Auswirkungen nicht.
Diese Vorteile können zu einer stabileren Ausbeute beim ersten{0}Durchlauf und einer geringeren Fehlervariation führen, allerdings nur, wenn der Rest des Systems sie unterstützt. Es wäre falsch, daraus zu schließen, dass Roboterschweißen automatisch hervorragende Schweißnähte erzeugt.
Die Schlüsselqualifikation ist immer gleich:
Wiederholbare Roboterbewegungen verbessern die Schweißkonsistenz nur dann, wenn die Teilepräsentation und die Prozesseingaben stabil genug sind, damit diese Wiederholbarkeit mit der realen Verbindung übereinstimmt.
Wenn manuelles Schweißen bessere Ergebnisse liefert
Manuelles Schweißen kann zu besseren Ergebnissen führen, wenn die Verbindung so unterschiedlich ist, dass die Anpassung wichtiger ist als die Reproduktion eines festen Pfads.
Besonders deutlich wird dies bei Reparaturarbeiten. Eine Reparatur kann abgenutzte Kanten, früheres Schweißgut, Verformungen, unsichere Abmessungen, eingeschränkten Zugang, Verunreinigungen oder eine Geometrie aufweisen, die sich von einem Teil zum anderen erheblich unterscheidet. Das Erstellen einer speziellen Vorrichtung und eines programmierten Pfads für jede Bedingung kann mehr Aufwand erfordern als die Schweißung selbst.
Ein erfahrener Schweißer kann den tatsächlichen Reparaturbereich inspizieren, bestimmen, wo Material aufgetragen werden muss, die Brennerbewegung anpassen, wenn sich die Verbindung ändert, und reagieren, wenn der Zugang oder die Geometrie von den Erwartungen abweicht.
Bei der Herstellung von Prototypen entsteht eine ähnliche Situation. Frühe Baugruppen weisen möglicherweise keine stabilen Abmessungen oder endgültigen Vorrichtungen auf. Die Verbindungsstellen können sich zwischen den Revisionen ändern und Komponenten müssen während der Entwicklung möglicherweise von Hand angepasst werden. In dieser Umgebung kann die Fähigkeit, sofort auf das aktuelle Teil zu reagieren, wichtiger sein als die Produktion von Hunderten identischer Zyklen.
Auch unvorhersehbar gefertigte Baugruppen können manuelles Schweißen begünstigen. Wenn beim vorgelagerten Schneiden, Umformen oder Heften sich verändernde Lücken oder Unstimmigkeiten entstehen, kann ein Schweißer den Weg, die Brennerposition oder die Fülltechnik ändern, wenn sich die Situation entwickelt, anstatt jede Abweichung erkennen und in eine automatische Korrektur umsetzen zu müssen.
Der Unterschied wird beim Feldschweißen noch deutlicher. Die Struktur ist möglicherweise bereits installiert, der Zugang kann je nach Standort variieren, die Ausrichtung der Komponenten entspricht möglicherweise nicht einer Standardvorrichtung und die Umgebung kann Einschränkungen auferlegen, die in einer kontrollierten Produktionszelle nicht vorhanden waren.
Stellen Sie sich eine Reparatur vor Ort an einer bestehenden Strukturbaugruppe vor, bei der durch Verformung die Verbindung verschoben wurde und umgebende Komponenten den Zugang zum Brenner behindern. Ein für die Sollgeometrie erstellter programmierter Pfad hat nur begrenzten Wert, wenn das reale Gelenk diese Geometrie nicht mehr einnimmt. Ein qualifizierter Schweißer kann von den tatsächlich vorhandenen Bedingungen ausgehen.
Dies bedeutet nicht, dass manuelles Schweißen in wechselnden Umgebungen grundsätzlich eine höhere Qualität aufweist. Das Ergebnis hängt immer noch von den Fähigkeiten des Schweißers, der Verfahrenskontrolle, der Vorbereitung, der Inspektion und den Prozessgrenzen ab.
Produktivität: Arc-Pünktlichkeit ist nur ein Teil der Geschichte
Ein häufiges Argument für die Automatisierung ist einfach: Ein Roboter kann eine Schweißung schneller ausführen, daher muss das Roboterschweißen produktiver sein.
Diese Schlussfolgerung kann richtig sein, aber die Schweißgeschwindigkeit allein ist ein schlechter Maßstab für die Produktivität des Roboterschweißens. Eine Produktionszelle schafft Wert durch die Lieferung akzeptabler Fertigteile und nicht durch isolierte Maximierung der Brennerbewegungsgeschwindigkeit oder der Lichtbogenpünktlichkeit.
Diese Gesamtproduktionszeit geht weit über die Sekunden hinaus, in denen ein Lichtbogen aktiv ist. Teile müssen ankommen, geladen, lokalisiert, geklemmt, geschweißt, neu positioniert, geprüft und entfernt werden. Bei unterschiedlichen Produkten müssen möglicherweise auch Vorrichtungen, Programme, Werkzeuge oder Validierungsverfahren zwischen den Läufen geändert werden.
Daher führt der schnellste Schweißprozess nicht zwangsläufig zum schnellsten Produktionssystem.
Arc-Einschaltzeit vs. Gesamtzykluszeit
Kommen Sie-pünktlichist der Teil des Produktionszyklus, in dem der Schweißlichtbogen tatsächlich aktiv ist und Schweißmetall aufträgt.
Gesamtzykluszeitbeinhaltet alles, was zur Herstellung des Teils erforderlich ist.
Je nach Anwendung kann das Folgendes umfassen:
Laden des Werkstücks; Lokalisieren und Festklemmen; Überprüfen des Vorhandenseins von Teilen; Positionieren oder Indexieren der Baugruppe; Roboteranflug und Luftbewegungen; Schweißen; Neupositionierung zwischen den Gelenken; Abkühl- oder Verweilzeit; Inspektion; Lösen; und Entladen der fertigen Baugruppe.
Diese Unterscheidung ist wichtig, da sich Verbesserungen der Schweißgeschwindigkeit nur auf einen Teil des Zyklus auswirken. Aus diesem Grund haben Aussagen wie „Roboter schweißen X-mal schneller“ ohne Anwendungskontext nur einen begrenzten Entscheidungswert. Bei langen Schweißanwendungen, bei denen die Einschaltdauer des Lichtbogens den Zyklus dominiert, kann eine höhere Verfahrgeschwindigkeit von großer Bedeutung sein. In einer Baugruppe, in der die meiste Produktionszeit damit verbracht wird, mehrere kleine Komponenten in eine komplexe Vorrichtung zu laden, spielt das möglicherweise keine große Rolle.
Die betriebliche Frage lautet also nicht: Wie schnell kann der Roboter schweißen?
Es geht darum: Wie viel Prozent der Gesamtzykluszeit entfallen auf das Schweißen und welche Aktivität begrenzt derzeit die Produktion guter{0}}Teile?
Wenn das Schweißen der Engpass ist, können eine schnellere Roboterbewegung, höhere Abschmelzraten, eine optimierte Schweißsequenz oder reduzierte Luftbewegungen die Leistung erheblich steigern. Wenn das Schweißen nicht der Engpass ist, kann eine Verbesserung einfach einen Roboter schaffen, der mehr Zeit mit Warten verbringt.
Laden, Entladen und Teilepositionierung
Roboterzellen hängen immer noch von Aktivitäten ab, die vor und nach dem Schweißen stattfinden, und diese Aktivitäten können den Zelldurchsatz stärker beeinflussen als die Robotergeschwindigkeit.
Ein schneller Roboter, der auf Teile wartet, ist keine produktive Zelle. Ein häufiges Beispiel ist das Laden durch den Operator. Für eine Vorrichtung müssen möglicherweise mehrere Komponenten einzeln platziert, korrekt ausgerichtet, an Positionsgebern angebracht und festgeklemmt werden, bevor der Roboter starten kann. Wenn dieser Prozess länger dauert als der Roboterschweißzyklus, löst eine Reduzierung der Schweißzeit das Hauptproblem nicht. Das gleiche Problem kann beim Entladen auftreten, insbesondere bei großen, heißen, schweren oder unhandlichen Baugruppen.
Das Vorrichtungsdesign wirkt sich auch auf die Bearbeitungszeit aus. Schwer erreichbare Positionierungselemente, viele einzelne Klemmen, schlechter Zugang oder Komponenten, die wiederholt angepasst werden müssen, können die Nichtschweißzeit bei jedem Zyklus verlängern. Ein Roboterschweißprozess mit hoher Wiederholgenauigkeit kann diese verlorene Zeit nicht vollständig wettmachen.
Durch die Teilepositionierung entsteht eine weitere Ebene.
Einige Baugruppen müssen gedreht werden, damit die Schweißnähte in einer günstigen Ausrichtung bleiben. Ein Roboter-Schweißpositionierer kann das Teil zwischen den Schweißnähten indexieren, aber Drehung und Absetzen nehmen immer noch Zykluszeit in Anspruch. Die Zelle muss auch den sicheren Abstand des Roboters, die Beschleunigung des Positionierers, die Geometrie der Vorrichtung und die zum Freilegen jedes Gelenks erforderliche Reihenfolge berücksichtigen.
Auch Kühlung und Inspektion können den Durchsatz einschränken. Wenn ein Teil bei sinkenden Temperaturen in der Vorrichtung verbleiben muss oder wenn ein Bediener vor dem Entladen eine Inspektion durchführt, werden diese Vorgänge Teil des effektiven Zyklus.
Auch die vorgelagerte Produktion ist wichtig. Schneiden, Formen, Bearbeiten, Heftmontage und Materialhandhabung müssen Komponenten in dem Maße liefern, wie die Roboterzelle sie verbraucht. Ein Roboter, der in der Lage ist, jede Minute ein Teil fertigzustellen, bietet kaum Vorteile, wenn die vorgelagerte Fertigung alle drei Minuten eine neue Baugruppe liefert.
Aus diesem Grund bewertenProduktivität beim Roboterschweißensollte die komplette Zelle enthalten:
Materialzufuhr → Laden → Spannen → Positionieren → Schweißen → Inspektion → Entladen
Zellenlayout, Vorrichtungsdesign, Positioniererauswahl, Materialfluss und Arbeitsinhalte des Bedieners können daher für den Durchsatz ebenso wichtig sein wie die Roboterprogrammierung.
Eine Umstellung kann die Wirtschaft verändern
Die durchschnittliche Zykluszeit sagt nur einen Teil der Geschichte aus, wenn ein Betrieb mehrere Aufträge oder SKUs produziert.
Die nächste Frage lautet: Wie viel Produktionskapazität geht verloren, wenn die Produktion von einem Job zum anderen wechselt?
Eine Umstellung auf das Roboterschweißen kann mehr umfassen als die Auswahl eines anderen Programms. Abhängig von der Zelle müssen Bediener oder Techniker möglicherweise Folgendes tun:
entfernen und ein anderes Gerät installieren;
Laden Sie die richtigen Roboter- und Schweißprogramme;
programmierte Pfade ändern oder nachbessern;
Überprüfen Sie den TCP oder das Schweißwerkzeug.
Verbrauchsmaterialien oder Prozesseinstellungen ändern;
Installieren Sie verschiedene Teilesuchgeräte.
Positionierer- oder Vorrichtungskonfigurationen anpassen;
Schweißparameter bestätigen;
und schweißen und prüfen Sie ein erstes Stück, bevor Sie die Produktion freigeben.
Jede Aktivität verbraucht Zeit, in der die Zelle keine verkaufsfähigen Teile produziert.
Dies ist besonders wichtig beim Roboterschweißen mit hohem -Mix und geringem{1}}Volumen. Durch die Automatisierung können bei jeder Schweißung mehrere Sekunden eingespart werden. Diese Einsparungen können jedoch zunichte gemacht werden, wenn die Werkstatt durch den wiederholten Wechsel von Vorrichtungen, die Validierung erster Teile oder die Bearbeitung von Programmen zwischen kleinen Chargen viel Zeit verliert.
Das bedeutet nicht, dass die Fertigung von High-{0}}Mix-Produkten automatisch manuell erfolgen sollte. Dies bedeutet, dass die Umstellung als Teil der Automatisierungsökonomie und nicht als zufällige Einrichtungsaktivität behandelt werden muss.
Produktivität ist eine Systemeigenschaft
Diese Szenarien zeigen, warum Automatisierungsentscheidungen nicht allein auf der Roboterschweißgeschwindigkeit basieren können.
Bei einem stabilen, hochvolumigen Produkt kann die Optimierung der Lichtbogen-Einschaltzeit und des Roboterzyklus von zentraler Bedeutung für die Produktivität sein, da die Einrichtung auf viele Teile verteilt ist. Bei gemischter Produktion können Umrüstung und Vorrichtungsstrategie genauso wichtig sein wie der Schweißzyklus selbst. Bei einmaligen Arbeiten kann die Einrichtung die gesamte wirtschaftliche Gleichung dominieren, wodurch die manuelle Ausführung produktiver wird, selbst wenn die Lichtbogen-Einschaltleistung langsamer ist.
Eine sinnvolle Produktivitätsüberprüfung sollte daher mindestens drei Ebenen untersuchen:
Schweißniveau:Wie viel Zeit wird tatsächlich mit Schweißen verbracht?
Zellebene:Wie viel Zeit wird mit Beladen, Positionieren, Warten, Prüfen und Entladen verbracht?
Produktionsmischungsebene-:Wie viel Kapazität geht durch Einrichtung und Umrüstung im realen Auftragsplan verloren?
Erst wenn alle drei berücksichtigt werden, spiegelt der Vergleich eher die Produktionsleistung als die theoretische Schweißgeschwindigkeit wider.
Sicherheit und Arbeitskräfte: Automatisierung verändert den Job, nicht nur die Mitarbeiterzahl
Die Auswirkungen der Schweißautomatisierung auf die Arbeitskräfte werden oft zu eng als Reduzierung der manuellen Schweißarbeit beschrieben. In der Praxis verändert sich die Automatisierungwo Arbeitskräfte und technische Fähigkeiten erforderlich sind.
Eine Roboterschweißzelle kann die Zeit reduzieren, die eine Person damit verbringt, kontinuierlich einen Brenner zu bedienen. Die Produktion hängt jedoch immer noch von Personen ab, die das Teil vorbereiten, den Prozess einrichten, die Schweißqualität überprüfen, Fehler beheben, Geräte warten und reagieren können, wenn die tatsächlichen Produktionsbedingungen von den programmierten Annahmen abweichen.
Eine genauere Beschreibung des Wandels lautet: Beim manuellen Schweißen werden die Fähigkeiten am Brenner konzentriert. Automatisiertes Schweißen verteilt die Fähigkeiten auf Einrichtung, Programmierung, Prozesssteuerung, Inspektion, Fehlerbehebung und Wartung. Diese Unterscheidung ist sowohl für den Sicherheitsnachweis als auch für eine realistische Arbeitsplanung von Bedeutung.
Gefahren können durch Automatisierung verringert werden
Ein legitimer Grund für die Automatisierung des Schweißens istReduzieren Sie die Exposition des Bedienersauf Bedingungen, die mit wiederholtem manuellen Schweißen einhergehen. Abhängig vom Zellendesign und -prozess kann die Automatisierung den Bediener weiter von Folgendem entfernen:
Lichtbogenstrahlung; Schweißrauch; Strahlungs- und Leitungswärme; wiederholte Brennerbewegung; anhaltende unbeholfene Körperhaltung; und körperlich anspruchsvolle Zugangspositionen.
Der Unterschied zwischenReduzierung der Expositionund die Beseitigung von Risiken ist wichtig.
Beispielsweise kann ein Roboter eine wiederholte Schweißung in einer geschlossenen Zelle durchführen, während der Bediener Teile aus einer geschützten Station lädt und entlädt. Der Mitarbeiter muss nicht mehr während jedes Zyklus direkt neben dem Lichtbogen bleiben, was die direkte Exposition erheblich reduzieren kann. Ebenso kann eine lange Naht, bei der der Schweißer mehrere Minuten lang eine unbequeme Haltung einnehmen muss, ein starker Kandidat für die Automatisierung sein, auch wenn direkte Arbeitseinsparungen nicht die einzige finanzielle Rechtfertigung des Projekts sind. Der ergonomische Wert kann daher Teil des Automatisierungs-Business-Cases werden.
Allerdings verschwinden die Gefahren nicht einfach, wenn der Brenner an einen Roboter angeschlossen wird. Eine Roboterschweißzelle birgt oder birgt Risiken im Zusammenhang mit:
Roboter- und Positioniererbewegung; Quetsch- und Quetschstellen; heißgeschweißte Baugruppen; Schweißrauch und Lichtbogenstrahlung; automatische Werkzeuge; gespeicherte Energie; und Wartungszugang innerhalb der Zelle.
Die vollständige Anwendung erfordert weiterhin eine angemessene Risikobewertung, Schutzmaßnahmen oder andere Schutzmaßnahmen, sichere Zugangsverfahren und Wartungskontrollen. Die Automatisierung verändert die Art und den Ort der Exposition. Es sollte nicht als Ersatz für Sicherheitstechnik betrachtet werden.
Welche Fähigkeiten werden noch benötigt?
Auch das Roboterschweißen macht Schweißkenntnisse nicht überflüssig. In vielen Anwendungen ist dieses Wissen dadurch wichtiger, da eine technische Entscheidung Hunderte von Teilen betreffen kann, bevor jemand eingreift.
Die Roboterprogrammierung kann das Fachwissen über Schweißprozesse nicht ersetzen. Ein Techniker kann dem Roboter genau beibringen, wohin er sich bewegen soll, und dennoch eine schlechte Schweißnaht erzeugen, wenn die ausgewählten Prozessparameter, die Brennerausrichtung, die Verbindungsvorbereitung oder die Reihenfolge falsch sind.
Unterschiedliche Produktionsprobleme erfordern daher unterschiedliche Fähigkeiten.
|
Produktionsproblem |
Typischerweise sind Fähigkeiten erforderlich |
|
Schlechte Raupenform, Verschmelzung, Durchdringung oder übermäßige Spritzer |
Schweiß- und Prozesskompetenz zur Bewertung von Parametern, Brennerausrichtung, Verbindungszustand, Abschirmung und Verfahrenseignung |
|
Der Roboter verfehlt ständig den Schweißpfad |
Fähigkeiten in den Bereichen Roboterprogrammierung, TCP-Kalibrierung, Koordinatensystem oder Pfadverifizierung |
|
Gelenkposition ändert sich zwischen ansonsten gleichen Teilen |
Kenntnisse über Vorrichtungen, Teilestandort- und vorgelagerte Fertigung |
|
Zelle stoppt oder erzeugt Alarm |
Kenntnisse in der Fehlersuche und Steuerung der Automatisierung |
|
Die Schweißqualität ändert sich im Laufe der Produktion allmählich |
Prozessüberwachung, Inspektion von Verbrauchsmaterialien, Wartung und Schweißkompetenz |
|
Neue SKU muss eingeführt werden |
Vorrichtungseinrichtung, Programmierung, Prozessvalidierung und Erstteilqualifizierung |
|
Die mechanische Genauigkeit lässt nach einer Kollision oder Wartung nach |
Kenntnisse in den Bereichen Kalibrierung und Roboterwartung |
|
Trotz korrekter Roboterbewegung treten immer wieder Fehler auf |
Funktionsübergreifende Fehlerbehebung für Schweißprozesse, Vorrichtungen, Teile und Programme |
DeshalbRoboterschweißtrainingsollte sich nicht nur auf die Erstellung von Roboterpunkten konzentrieren. Ein Produktionsteam benötigt möglicherweise Fähigkeiten in mehreren Bereichen.
Schweißkenntnisse sind weiterhin erforderlich, um geeignete Parameter festzulegen, Fehler zu interpretieren, das Verbindungsverhalten zu verstehen und zu erkennen, wenn ein Problem vom Schweißprozess und nicht vom Roboter herrührt.
Programmier- und Kalibrierungsfähigkeiten sind erforderlich, um Pfade zu erstellen, Versätze zu verwalten, TCPs zu überprüfen, Fehler zu beheben und kontrollierte Änderungen vorzunehmen, wenn sich Produkte oder Werkzeuge ändern.
Vorrichtungseinrichtung und Verfahrenstechnik werden wichtig, wenn wiederholte Teilebewegungen, schlechte Passung oder inkonsistente Positionierung die Beziehung zwischen der Verbindung und dem programmierten Pfad beeinträchtigen.
Um festzustellen, ob der automatisierte Prozess akzeptable Ergebnisse liefert, sind weiterhin Inspektions- und Qualitätsfähigkeiten erforderlich. Ein Roboter kann einen Zyklus wiederholen, ohne jede Art von Schweißfehler zu erkennen.
Die Wartungsfähigkeit wird immer wichtiger, da die Produktion von zusätzlicher Ausrüstung abhängt: Roboterachsen, Schweißbrennerkomponenten, Sensoren, Positionierer, Vorrichtungen, Steuerungen und Sicherheitssysteme.
Das Arbeitsmodell ändert sich daher eher, als dass es verschwindet.
Ein vereinfachter Vergleich sieht so aus:
Manuelle Produktion
Schweißgerät → Einrichten → Brennerbetrieb → Sicht-/Prozesseinstellung → Inspektion oder Korrektur
Automatisierte-Zellenproduktion
Bediener/Techniker → Laden von Teilen und Einrichten der Vorrichtung → Programmauswahl → automatisiertes Schweißen → Inspektion → Fehlerbehebung/Prozesskorrektur bei Bedarf
Die wichtige Auswirkung auf den ROI besteht darin, dass die Automatisierung nicht so modelliert werden sollte, dass sie jede vorhandene Schweißstunde durch null Arbeitsaufwand ersetzt. Es kann sein, dass etwas Zeit für das direkte Brennen verloren geht. Andere Arbeitskräfte werden vorgelagert in die Einrichtung oder nachgelagert in die Überwachung, Wartung und Qualitätskontrolle verlagert.
Abschluss
Der einfachste Weg zur BewertungRoboterschweißen vs. Handschweißenist zu fragen, wo Wiederholbarkeit mehr Wert schafft als Anpassung.
Roboterschweißen ist dann am wirkungsvollsten, wenn die Wiederholbarkeit des Produkts die Wiederholbarkeit des Prozesses rechtfertigt. Das bedeutet in der Regel, dass gleiche oder ähnliche Schweißnähte oft genug wiederkehren, Umstellungen überschaubar sind, Teile konsistent lokalisiert werden können und die Zelle produktiv genug bleiben kann, um die Kosten für Vorrichtungen, Programmierung, Integration und laufenden Support zu decken.
Manuelles Schweißen ist am wirkungsvollsten, wenn Variation und Urteilsvermögen dominieren. Wenn sich die Geometrie häufig ändert, die Passung unvorhersehbar ist, der Zugriff von Auftrag zu Auftrag unterschiedlich ist oder die Rüstarbeiten kaum Möglichkeiten zur Wiederverwendung bieten, kann ein erfahrener Schweißer oft wirtschaftlicher reagieren als ein automatisiertes System, das auf vordefinierte Bedingungen ausgelegt ist.

Die praktische Entscheidung läuft daher auf vier Fragen hinaus:
Produktionswiederholung: Wie oft kann der gleiche Schweißprozess wiederverwendet werden?
Produktmix und Umstellung: Wie viel Zeit und Engineering ist bei einem Jobwechsel erforderlich?
Teilekonsistenz: Kann das echte Gelenk vorhersehbar dargestellt oder zuverlässig erkannt werden, wenn es sich bewegt?
Wirtschaftliche Nutzung: Wird die Automatisierung genügend Zeit damit verbringen, wertvolle Ergebnisse zu produzieren, um die Installations- und Lebenszykluskosten zu rechtfertigen?
Wenn diese Bedingungen gegeben sind, verdient das Roboterschweißen eine ernsthafte Prüfung. Wenn sie schwach sind, bleibt das Handschweißen möglicherweise die rationellere Produktionsmethode. Wenn sie gemischt sind, bietet die selektive Automatisierung möglicherweise eine bessere Lösung als beide Extreme.
Bevor Sie Robotermarken oder Zellenpreise vergleichen, bewerten Sie zunächst die Teile und den Produktionsprozess.
Sind Sie bereit, Roboterschweißen einzuführen?
Teilen Sie Ihrem Engineering-Team Ihre Teiledetails, Produktionsabläufe, Zykluszeitanforderungen, Fabriklayout und Schweißspezifikationen mit.
RBTIC bewertet die Roboterauswahl, die Systemkonfiguration und das Arbeitszellenlayout und liefert maßgeschneiderte Projektempfehlungen und Angebote.
FAQ